今回は平成19年度 機械科目 B問題17を解説します。抵抗RとキャパシタC1による一次遅れ回路(図1)の時定数T1を求める(a)と、そこにキャパシタC2を追加して過渡応答を改善した進み-遅れ補償回路(図2)の時定数T2,T3を求める(b)の問題です。
(a)は単純なRC分圧でT1=C1Rを導きます。(b)はRとC2の並列インピーダンス、C1の並列インピーダンスの比から分圧式を作り、G(jω)=(1+jωT3)/(1+jωT2)の形に整理してT2,T3を特定します。
平成19年度 機械科目 B問題17:問題文と選択肢
まずは、実際の試験問題を確認してみましょう。
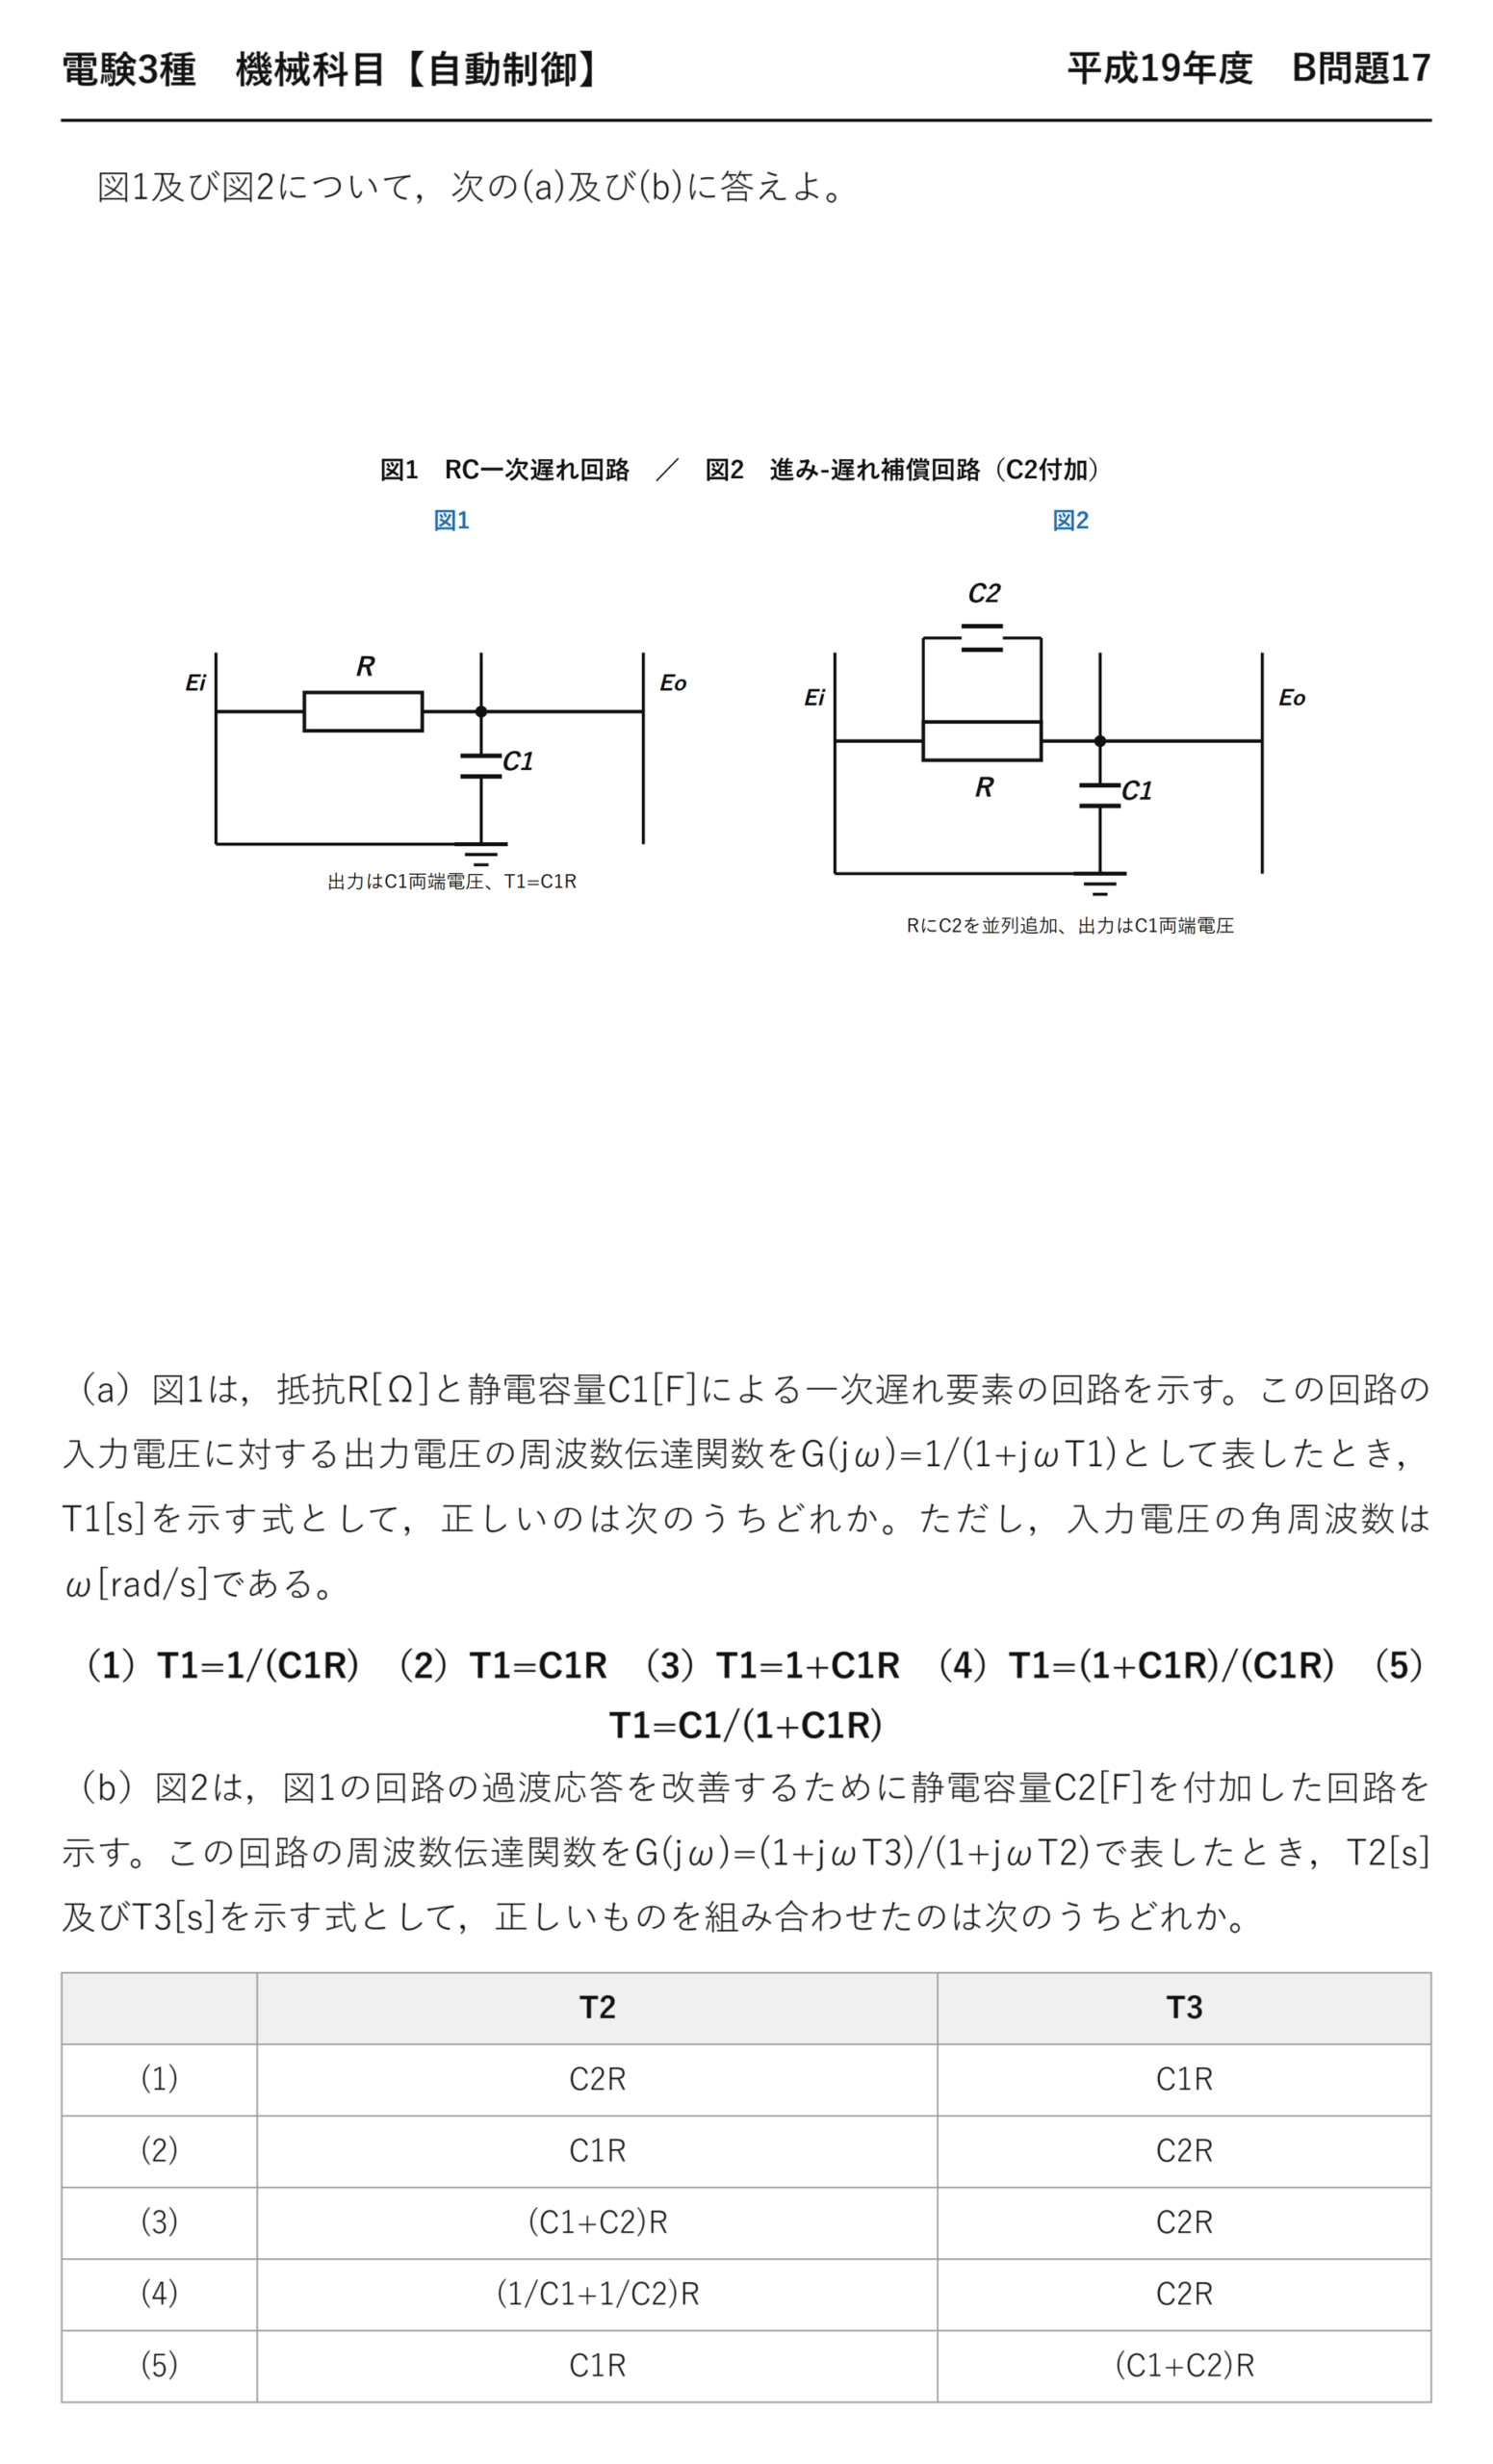
出典:一般財団法人 電気技術者試験センター「平成19年度 第三種電気主任技術者試験」機械科目 B問題17
電験3種 機械科目 【自動制御】 平成19年度 B問題17
図1及び図2について,次の(a)及び(b)に答えよ。
(a)図1は,抵抗R[Ω]と静電容量C1[F]による一次遅れ要素の回路を示す。この回路の入力電圧に対する出力電圧の周波数伝達関数をG(jω)=1/(1+jωT1)として表したとき,T1[s]を示す式として,正しいのは次のうちどれか。ただし,入力電圧の角周波数はω[rad/s]である。
(1)T1=1/(C1R) (2)T1=C1R (3)T1=1+C1R (4)T1=(1+C1R)/(C1R) (5)T1=C1/(1+C1R)
(b)図2は,図1の回路の過渡応答を改善するために静電容量C2[F]を付加した回路を示す。この回路の周波数伝達関数をG(jω)=(1+jωT3)/(1+jωT2)で表したとき,T2[s]及びT3[s]を示す式として,正しいものを組み合わせたのは次のうちどれか。
T2 T3 (1) C2R C1R (2) C1R C2R (3) (C1+C2)R C2R (4) (1/C1+1/C2)R C2R (5) C1R (C1+C2)R
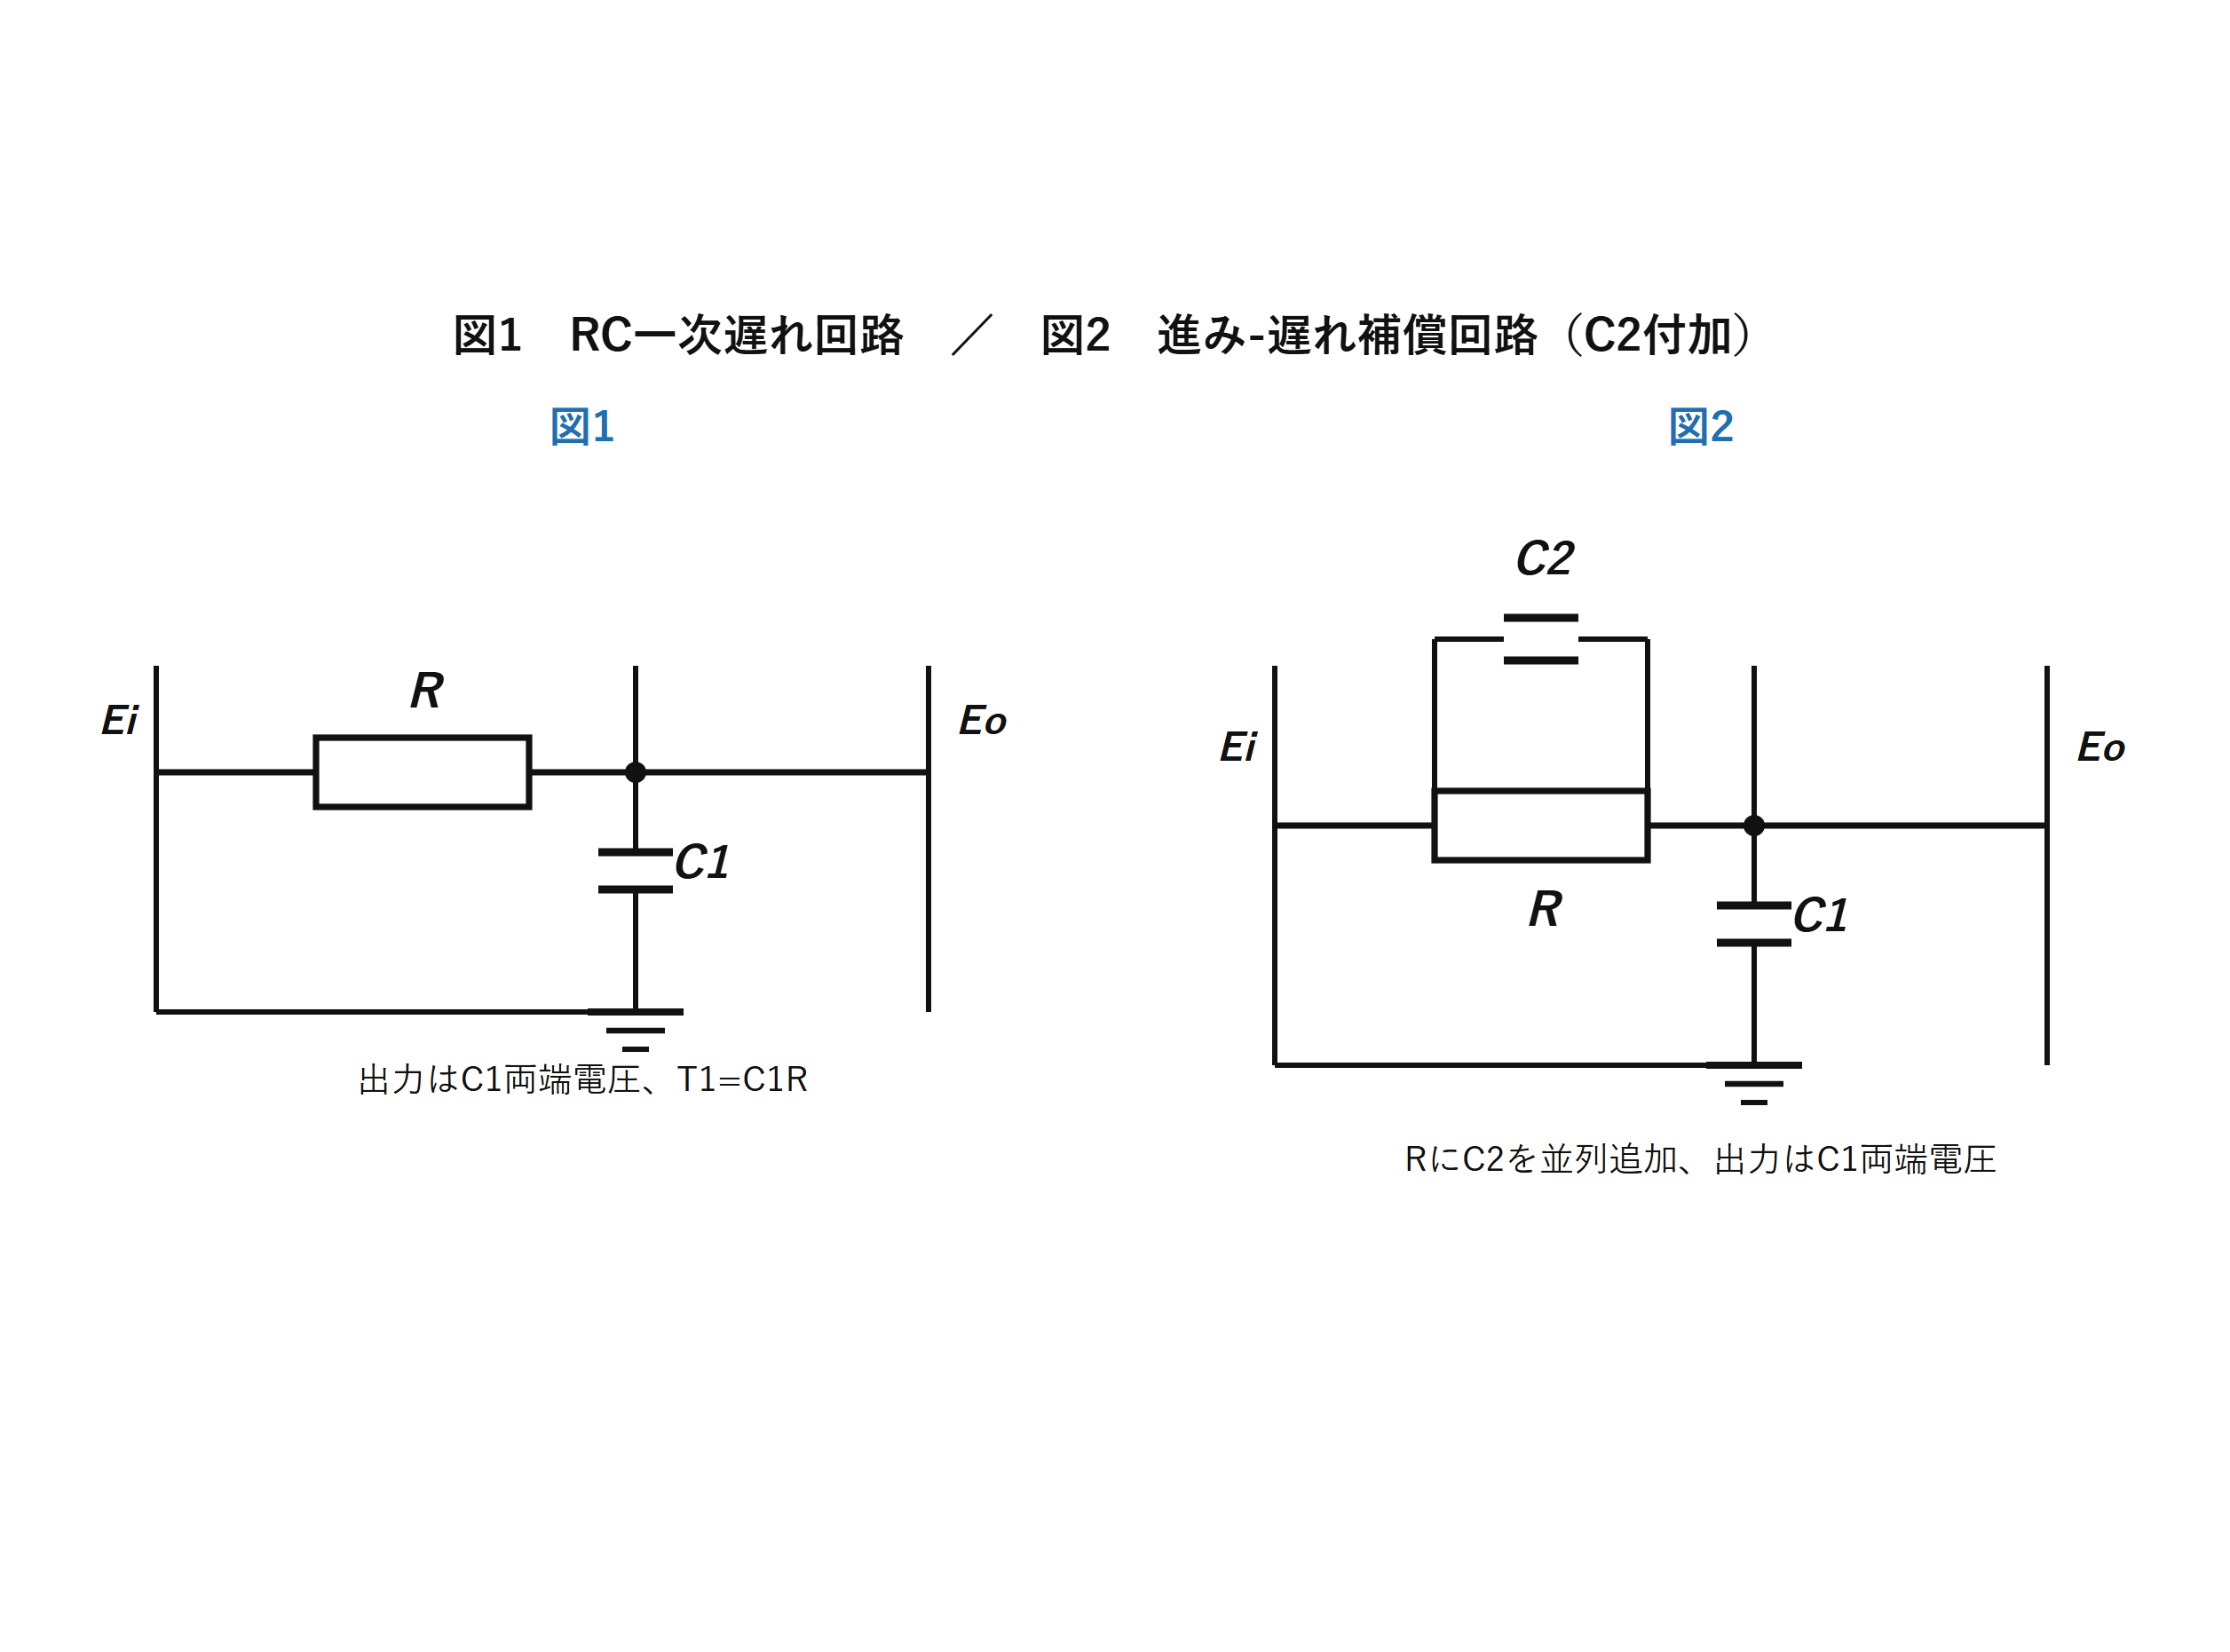
出題のポイント:(a)は分圧、(b)は並列インピーダンス
(a)は単純なRC回路——時定数は CR です。ここは確実に取りたいところ。
—
★掛け算。1/(C1R) ではない
選択肢(1)の 1/(C1R) は折れ点角周波数——時定数はその逆数です。単位で確かめれば一発——Ω×F=s なので CR は時間の次元をもちます。

(b) 抵抗にキャパシタを並列にすると何が起きるか
図2では R に C2 が並列に入っています。まずこの並列インピーダンスを求めるのが出発点です。
積÷和
—
—
—
★T3=C2R、T2=(C1+C2)R

極限で検算する
複雑な式を導いたら、極限で確かめるのが安全です。ω→0 と ω→∞ の2つを見てみましょう。
| ω→0(直流) | ω→∞(高周波) | |
| C1、C2 の状態 | ともに開放 | ともに短絡 |
| 回路 | R だけ(電流が流れない) | C2とC1の分圧 |
| ゲイン | 1 | C2/(C1+C2) |
★式からも1 になる
★キャパシタの分圧と一致
高周波ではキャパシタが短絡に近づくので、C2 と C1 の容量分圧になります。導いた式の極限と一致——計算が正しいことの裏付けになります。
この検算だけでも選択肢が絞れます。T3/T2=C2/(C1+C2)<1——だから T3<T2。選択肢(5)は T3>T2 なので誤りだと分かります。
進み補償という考え方
問題文は「過渡応答を改善するために C2 を付加」と述べています。なぜ改善するのかを考えてみましょう。
(1+jωT3)/(1+jωT2) で T3<T2——分母のほうが時定数が大きいので、これは位相遅れ補償の形になります。
| C2 なし(図1) | C2 あり(図2) | |
| 伝達関数 | \( \dfrac{1}{1+j\omega C_1R} \) | \( \dfrac{1+j\omega C_2R}{1+j\omega(C_1+C_2)R} \) |
| 高周波ゲイン | 0 に減衰 | ★C2/(C1+C2) で下げ止まる |
| 高周波の応答 | まったく通らない | 一部が通る |
C2 を付けると、高周波成分が完全には遮断されなくなります——だから急な変化にも反応できる。これが「過渡応答の改善」の意味です。
抵抗にキャパシタを並列にすると、高周波では抵抗が短絡される——信号が素通りする道ができると考えると直感的です。スピードアップコンデンサと呼ばれることもあります。
制御系の補償回路は、この形の組合せで作られます。抵抗とキャパシタの配置を変えるだけで、進みにも遅れにもできる——アナログ補償回路の基本です。
⏱️ 本番での進め方
①(a) 単純なRC の時定数は CR。逆数の選択肢に注意。
②(b) まず R と C2 の並列=R/(1+jωC2R)。
③ 分圧して整理すると (1+jωC2R)/(1+jω(C1+C2)R)。
④ ω→0 で1、ω→∞ で C2/(C1+C2) を確認。
💡 覚え方
「抵抗にCを並列にすると高周波で素通りする道ができる」——だから過渡応答が改善する。そして「T3<T2」——極限値の比から確かめられます。

補償回路の2つの型
本問の図2のような回路は、制御系の特性を整える補償回路です。抵抗とキャパシタの配置で、進みにも遅れにもできます。
| 位相進み補償 | 位相遅れ補償 | |
| 伝達関数 | \( \dfrac{1+j\omega T_1}{1+j\omega T_2}\ (T_1>T_2) \) | \( \dfrac{1+j\omega T_1}{1+j\omega T_2}\ (T_1<T_2) \) |
| 位相 | 進む | 遅れる |
| 高域ゲイン | 上がる | 下がる |
| ねらい | ★位相余裕を増やして安定化・応答を速く | 低域ゲインを相対的に上げて定常偏差を減らす |
形はまったく同じで、時定数の大小だけが違う——それだけで役割が正反対になるのが面白いところです。
本問の回路は T3<T2 なので、式の形としては位相遅れ補償にあたります。ただし図1(単純な一次遅れ)と比べれば、高周波が通るようになった分だけ応答は改善されます。
両方を組み合わせる
実際の設計では、進みと遅れを両方使うことがあります。位相進み・遅れ補償(ラグリード補償)と呼ばれる方式です。
低い周波数では遅れ補償でゲインを稼ぎ、交差周波数付近では進み補償で位相余裕を作る——定常特性と安定性を同時に改善できるのが利点になります。
PID制御も同じ発想です。I 動作が低域のゲインを上げ(遅れ補償に相当)、D 動作が位相を進める(進み補償に相当)——呼び方が違うだけで、やっていることは同じだと言えます。
アナログ回路で補償を作っていた時代の名残が、この「進み・遅れ」という言い方です。いまはディジタル演算で実現されますが、考え方は変わっていません。
まとめ
| (a) T1 | C1R |
| (b) T2 | (C1+C2)R |
| (b) T3 | C2R |
| 答え | (a)-(2),(b)-(3) |
▼あわせて解きたい関連問題
・調節計のブロック線図とCR回路(平成20年度):【機械】平成20年度B問題17
・RC一次遅れ要素の折れ点角周波数とゲイン・位相特性:【機械】令和3年度A問題13


コメント