今回は令和4年度上期 機械科目 B問題15を解説します。自動制御9(令和7年度上期B問題18)と全く同じブロック線図構成で、K=5,T=0.1としたときの一巡伝達関数(a)と、そのベクトル軌跡(b)を求める問題です。数値だけが異なる同型の反復出題ですが、この問(令和4年度上期)のほうが先に出題された年度です。
解き方は自動制御9と同じです。制御対象内部の閉ループ伝達関数G(jω)=1/(1+jωT)を求めてKを掛け、ベクトル軌跡はω=0とω=10の2点の座標から実軸切片と象限を確認して選択肢を絞り込みます。
令和4年度上期 機械科目 B問題15:問題文と選択肢
まずは、実際の試験問題を確認してみましょう。
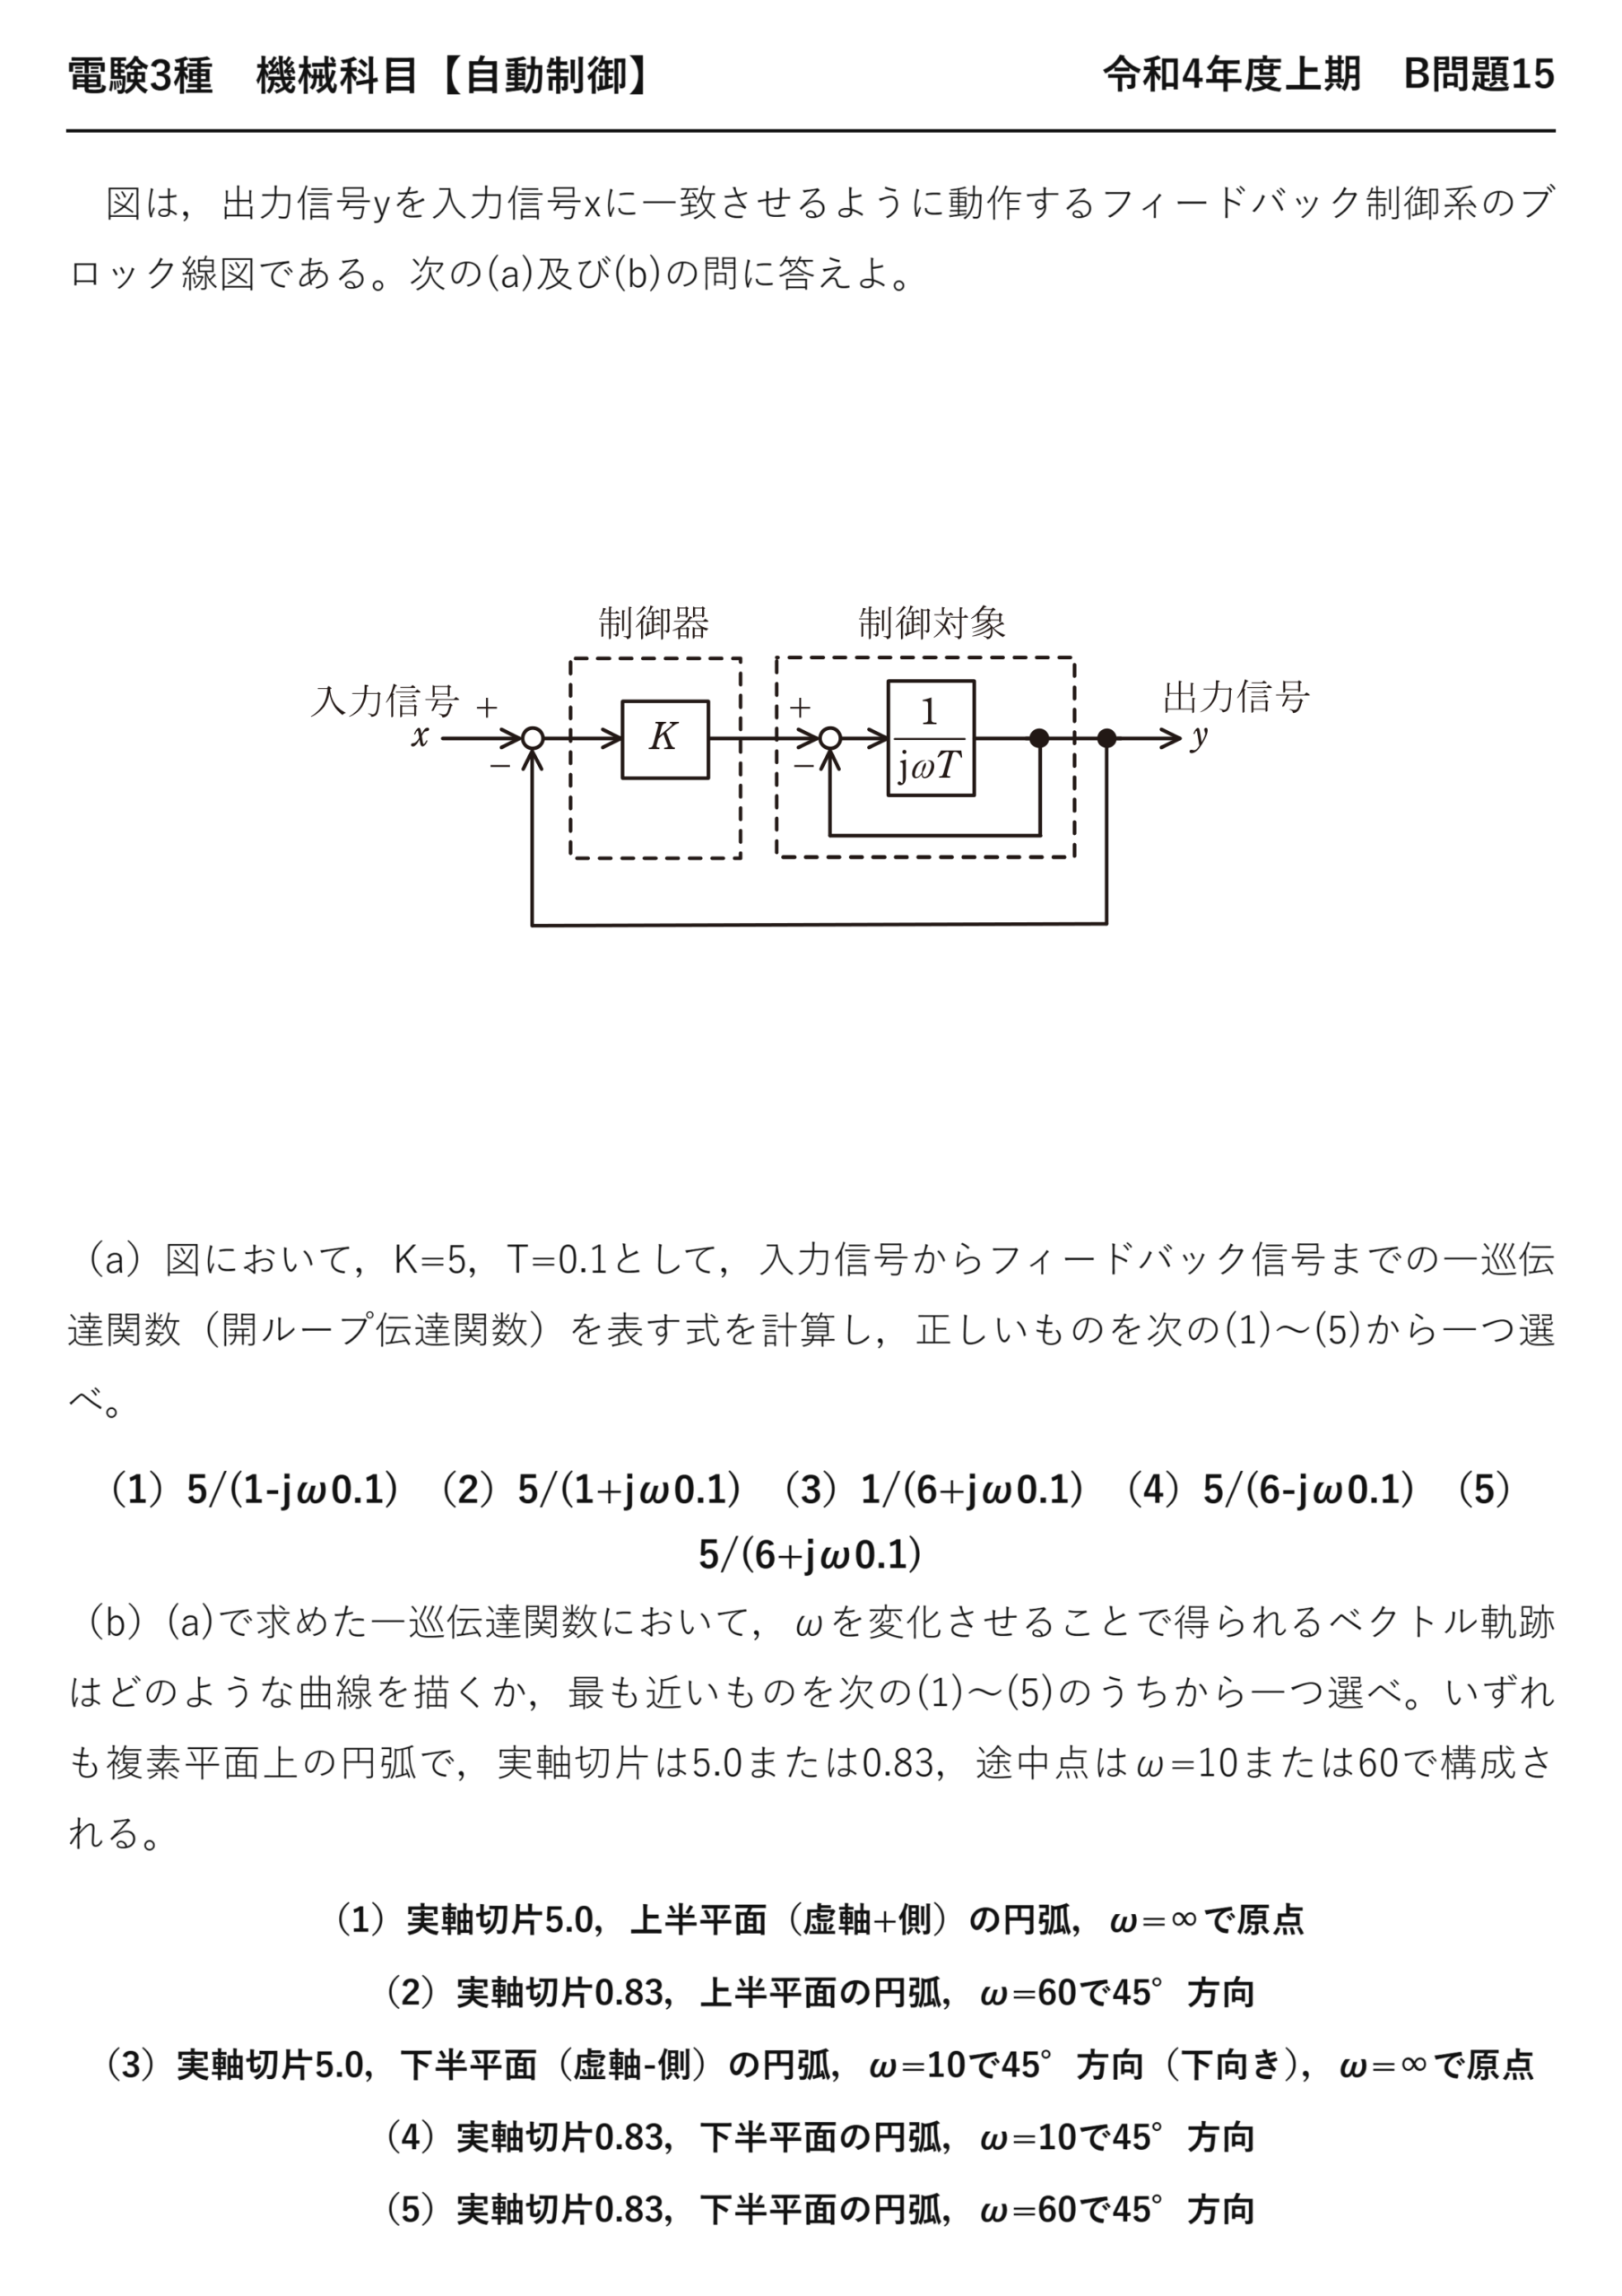
出典:一般財団法人 電気技術者試験センター「令和4年度上期 第三種電気主任技術者試験」機械科目 B問題15
電験3種 機械科目 【自動制御】 令和4年度上期 B問題15
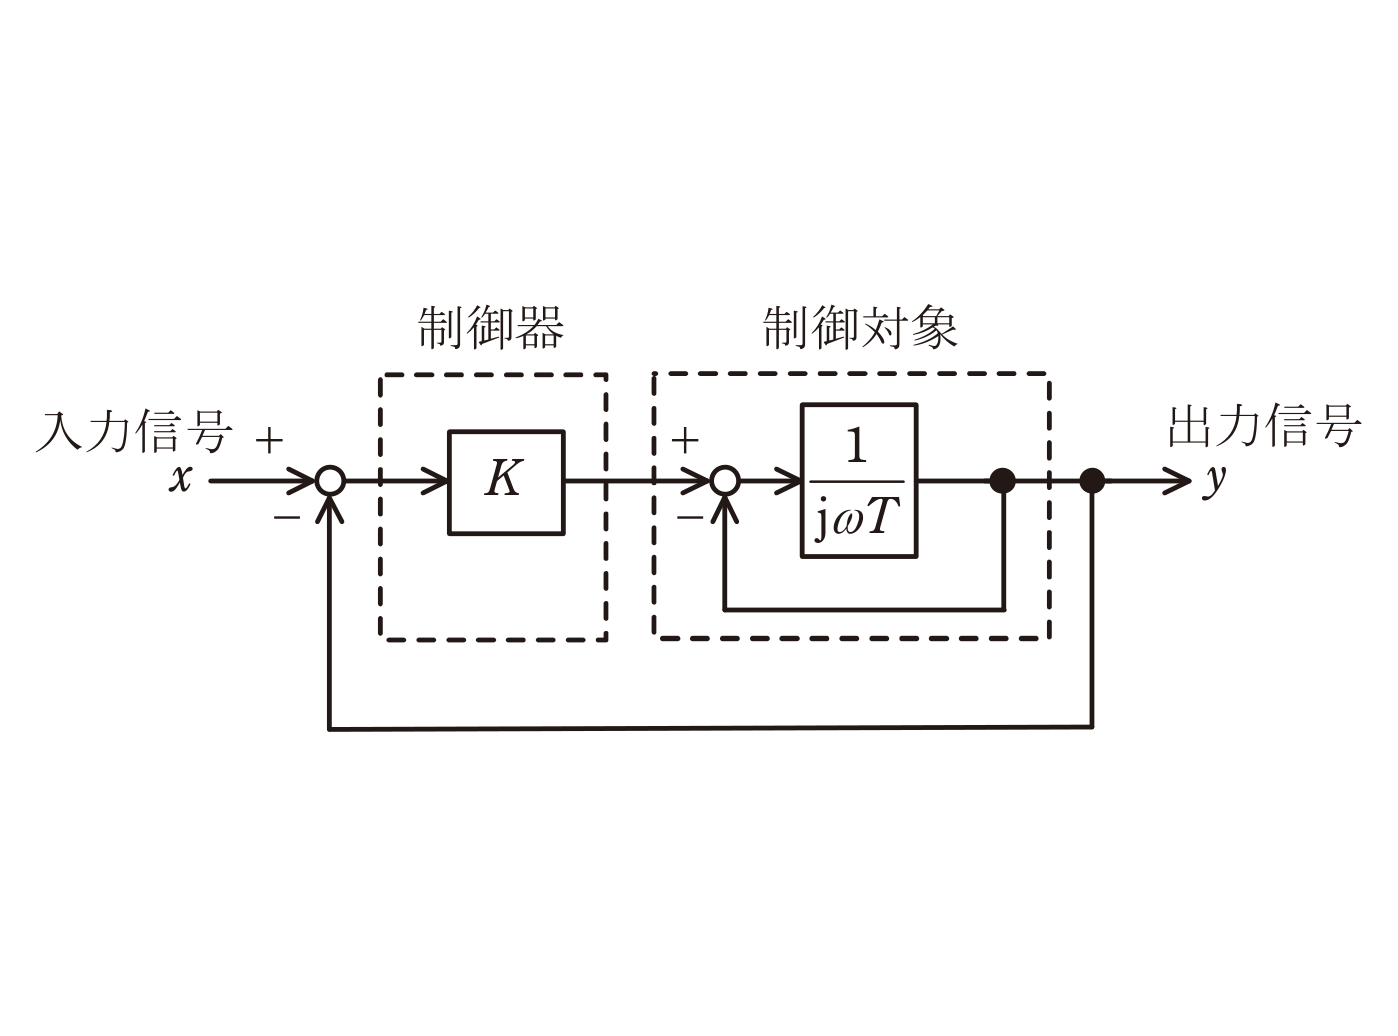
図は,出力信号yを入力信号xに一致させるように動作するフィードバック制御系のブロック線図である。次の(a)及び(b)の問に答えよ。
(a)図において,K=5,T=0.1として,入力信号からフィードバック信号までの一巡伝達関数(開ループ伝達関数)を表す式を計算し,正しいものを次の(1)〜(5)から一つ選べ。
(1)5/(1-jω0.1) (2)5/(1+jω0.1) (3)1/(6+jω0.1) (4)5/(6-jω0.1) (5)5/(6+jω0.1)
(b)(a)で求めた一巡伝達関数において,ωを変化させることで得られるベクトル軌跡はどのような曲線を描くか,最も近いものを次の(1)〜(5)のうちから一つ選べ。いずれも複素平面上の円弧で,実軸切片は5.0または0.83,途中点はω=10または60で構成される。
(1)実軸切片5.0,上半平面(虚軸+側)の円弧,ω=∞で原点
(2)実軸切片0.83,上半平面の円弧,ω=60で45°方向
(3)実軸切片5.0,下半平面(虚軸-側)の円弧,ω=10で45°方向(下向き),ω=∞で原点
(4)実軸切片0.83,下半平面の円弧,ω=10で45°方向
(5)実軸切片0.83,下半平面の円弧,ω=60で45°方向
出題のポイント:一巡伝達関数は「閉じない」
(a)で問われているのは一巡伝達関数(開ループ伝達関数)です。閉ループ伝達関数と混同すると、まったく違う答えになります。
| 一巡(開ループ)伝達関数 | 閉ループ伝達関数 | |
| 意味 | ★入力からフィードバック信号まで、一周した比 | 入力から出力までの比 |
| 式 | GH | G/(1+GH) |
| 用途 | 安定判別(ナイキスト・ボード) | 応答の計算 |
問題文は「入力信号からフィードバック信号までの一巡伝達関数」と明記しています——ループを一周する間の伝達を求めるのであって、閉じてはいけないのです。
だから答えの分母に「1+…」は現れません。選択肢(5)の 5/(6+j0.1ω) は閉ループの形——ここを取り違えると(5)に着地します。

(a) 一巡伝達関数を求める
制御対象の中に閉ループがあるので、そこだけ先にまとめます——内側から片づけるのが鉄則でした。
T=0.1
★閉じずに掛けるだけ
(b) ベクトル軌跡を描く
ベクトル軌跡(ナイキスト線図)は、ωを0 から∞まで動かしたときに複素平面上を動く点の軌跡です。特徴的な3点を押さえれば選択肢が絞れます。
★実軸切片は5.0
★実部と虚部が等しい=45°方向
原点に収束
| 確認する点 | 正しい値 | 意味 |
| 実軸切片(ω=0) | 5.0 | K の値そのもの |
| 45°になるω | ★10 rad/s | 0.1ω=1 のとき(=1/T) |
| どちらの半平面か | ★下半平面 | 分母が+jω なので虚部は負 |
| ω→∞ | 原点 | ゲインが0 に近づく |
一次遅れの軌跡は、実軸上の K から出発して下半平面を通り原点へ向かう半円です。位相が0°から−90°まで遅れていく——だから下半平面になります。
45°方向になるのは 0.1ω=1、つまり ω=10 rad/s——折れ点角周波数 1/T=10 と一致します。ボード線図の折れ点と、ベクトル軌跡の45°点は同じω——2つの図が同じ情報を別の見せ方で表していることが分かります。

⚠️ よくある間違い
実軸切片0.83(=5/6)の選択肢は、(a)で閉ループ伝達関数を求めてしまった場合に対応します。(a)を間違えると(b)も連鎖して間違える——B問題でよくある構造です。
上半平面の選択肢は位相が進むと考えたもの——遅れ要素なのだから下半平面です。
ω=60 の選択肢は0.1ω=6 としたような場合。45°になるのは実部=虚部のときだと押さえてください。
⏱️ 本番での進め方
①「一巡伝達関数」は閉じない。KG のまま。
② 内側の閉ループだけ先にまとめる。1/(1+j0.1ω)。
③ ω=0 で実軸切片=K=5.0。
④ 45°になるのは ωT=1 のとき。ω=10 rad/s。
💡 覚え方
「一巡は掛けるだけ、閉ループは 1+ が付く」——問題文がどちらを聞いているかを必ず確認。そして「一次遅れの軌跡は K から原点への下半平面の半円」——形を覚えておけば即答できます。

ベクトル軌跡と安定判別
ベクトル軌跡を描く目的は、制御系が安定かどうかを判定するためです。ナイキストの安定判別法と呼ばれます。
なぜ(−1, j0) が問題なのか——一巡伝達関数がちょうど −1 になると、閉ループの分母 1+GH が0 になるからです。分母が0 なら出力は無限大——これが発振です。
| 意味 | 本問の軌跡 | |
| 実軸切片 | 直流ゲイン | 5.0(正の実軸) |
| 通る象限 | 位相の遅れ具合 | 第4象限のみ(0〜−90°) |
| (−1, j0) との関係 | 安定性 | ★負の実軸に近づかない=安定 |
本問の軌跡は正の実軸から下半平面を通って原点へ向かうだけ——負の実軸には決して達しません。だからK をどれだけ大きくしても安定です。
一次遅れは位相が90°までしか遅れないので、単独では絶対に不安定にならない——ベクトル軌跡の形からもそれが読み取れるのです。
制御対象が二次・三次と次数が上がると、軌跡は第3象限まで回り込みます——そこで負の実軸を横切る。横切る点が −1 より外側か内側かで安定・不安定が決まるのです。
まとめ
| 制御対象内部 | 1/(1+jωT) |
| 一巡伝達関数 | 5/(1+j0.1ω) |
| ω=0 | (5,0) |
| ω=10 | (2.5,-2.5)第4象限 |
| 答え | (a)-(2),(b)-(3) |
▼あわせて解きたい関連問題
・一巡伝達関数とベクトル軌跡(令和7年度上期の同型問題):【機械】令和7年度上期B問題18
・調節計のブロック線図とCR回路(平成20年度):【機械】平成20年度B問題17


コメント