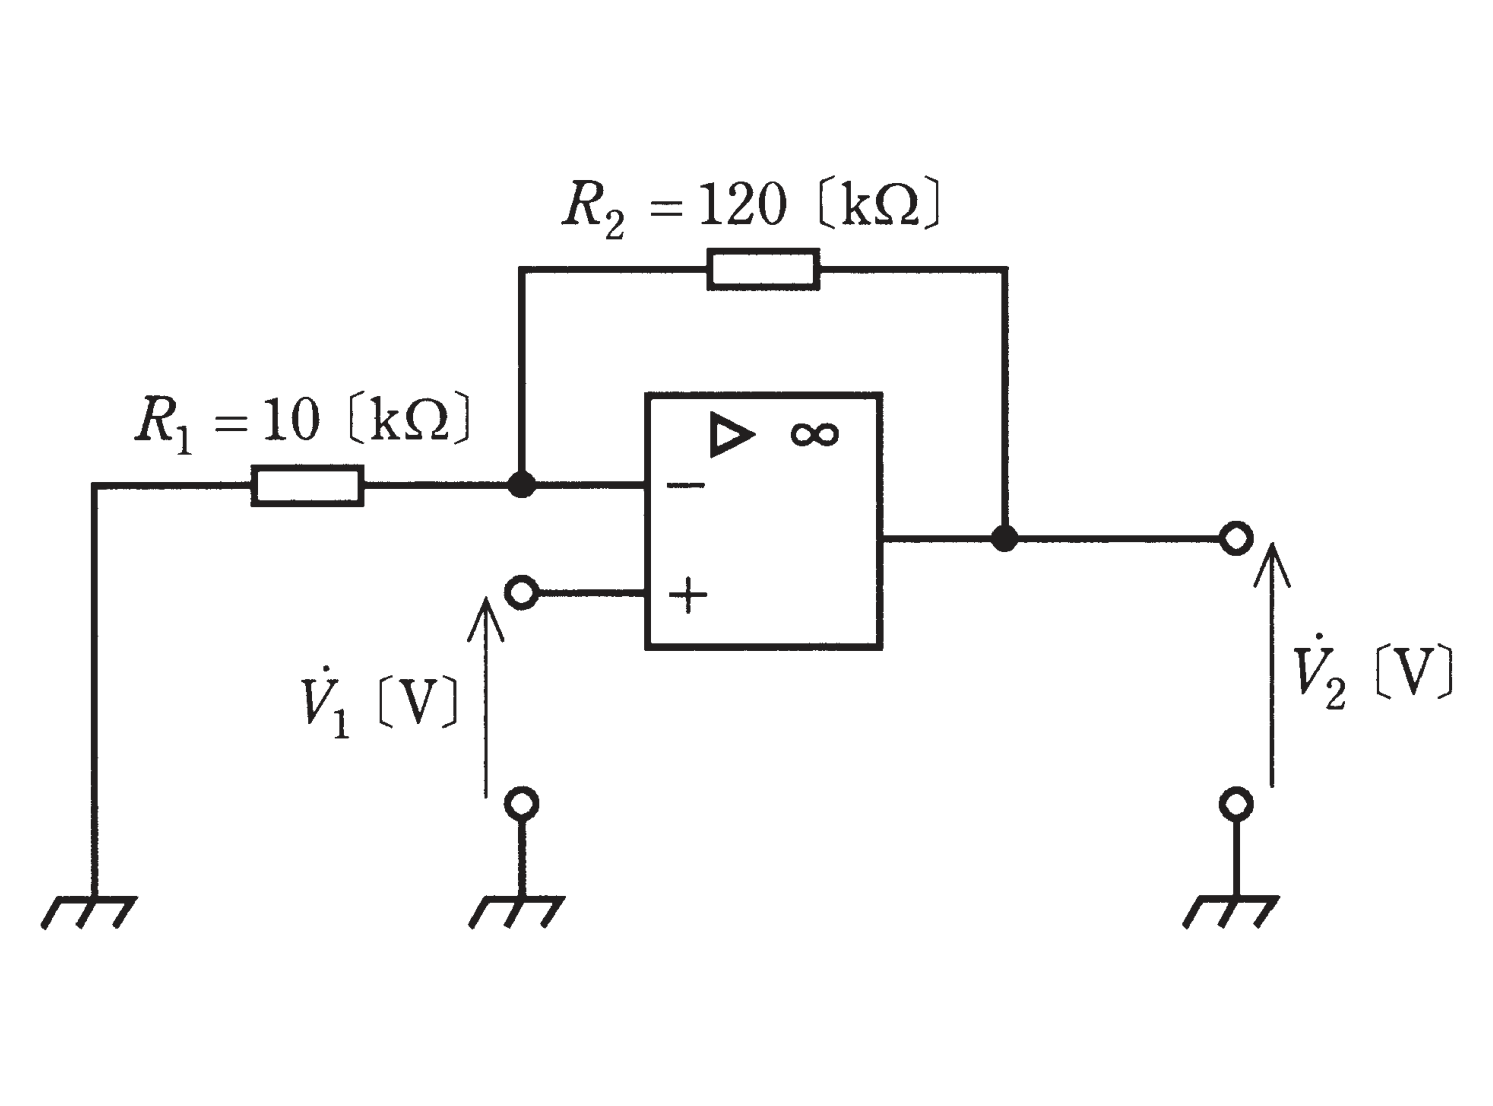
今回は平成24年度 機械科目 A問題13を解説します。抵抗R1=10kΩ、帰還抵抗R2=120kΩを用いた演算増幅器(オペアンプ)回路で、入力電圧V̇1に対する出力電圧V̇2の比を求める問題です。
演算増幅器が理想的(入力インピーダンス無限大、増幅度無限大、出力インピーダンス零)であることを使い、電圧の分圧関係からV̇2/V̇1=(R1+R2)/R1を導きます。
平成24年度 機械科目 A問題13:問題文と選択肢
まずは、実際の試験問題を確認してみましょう。
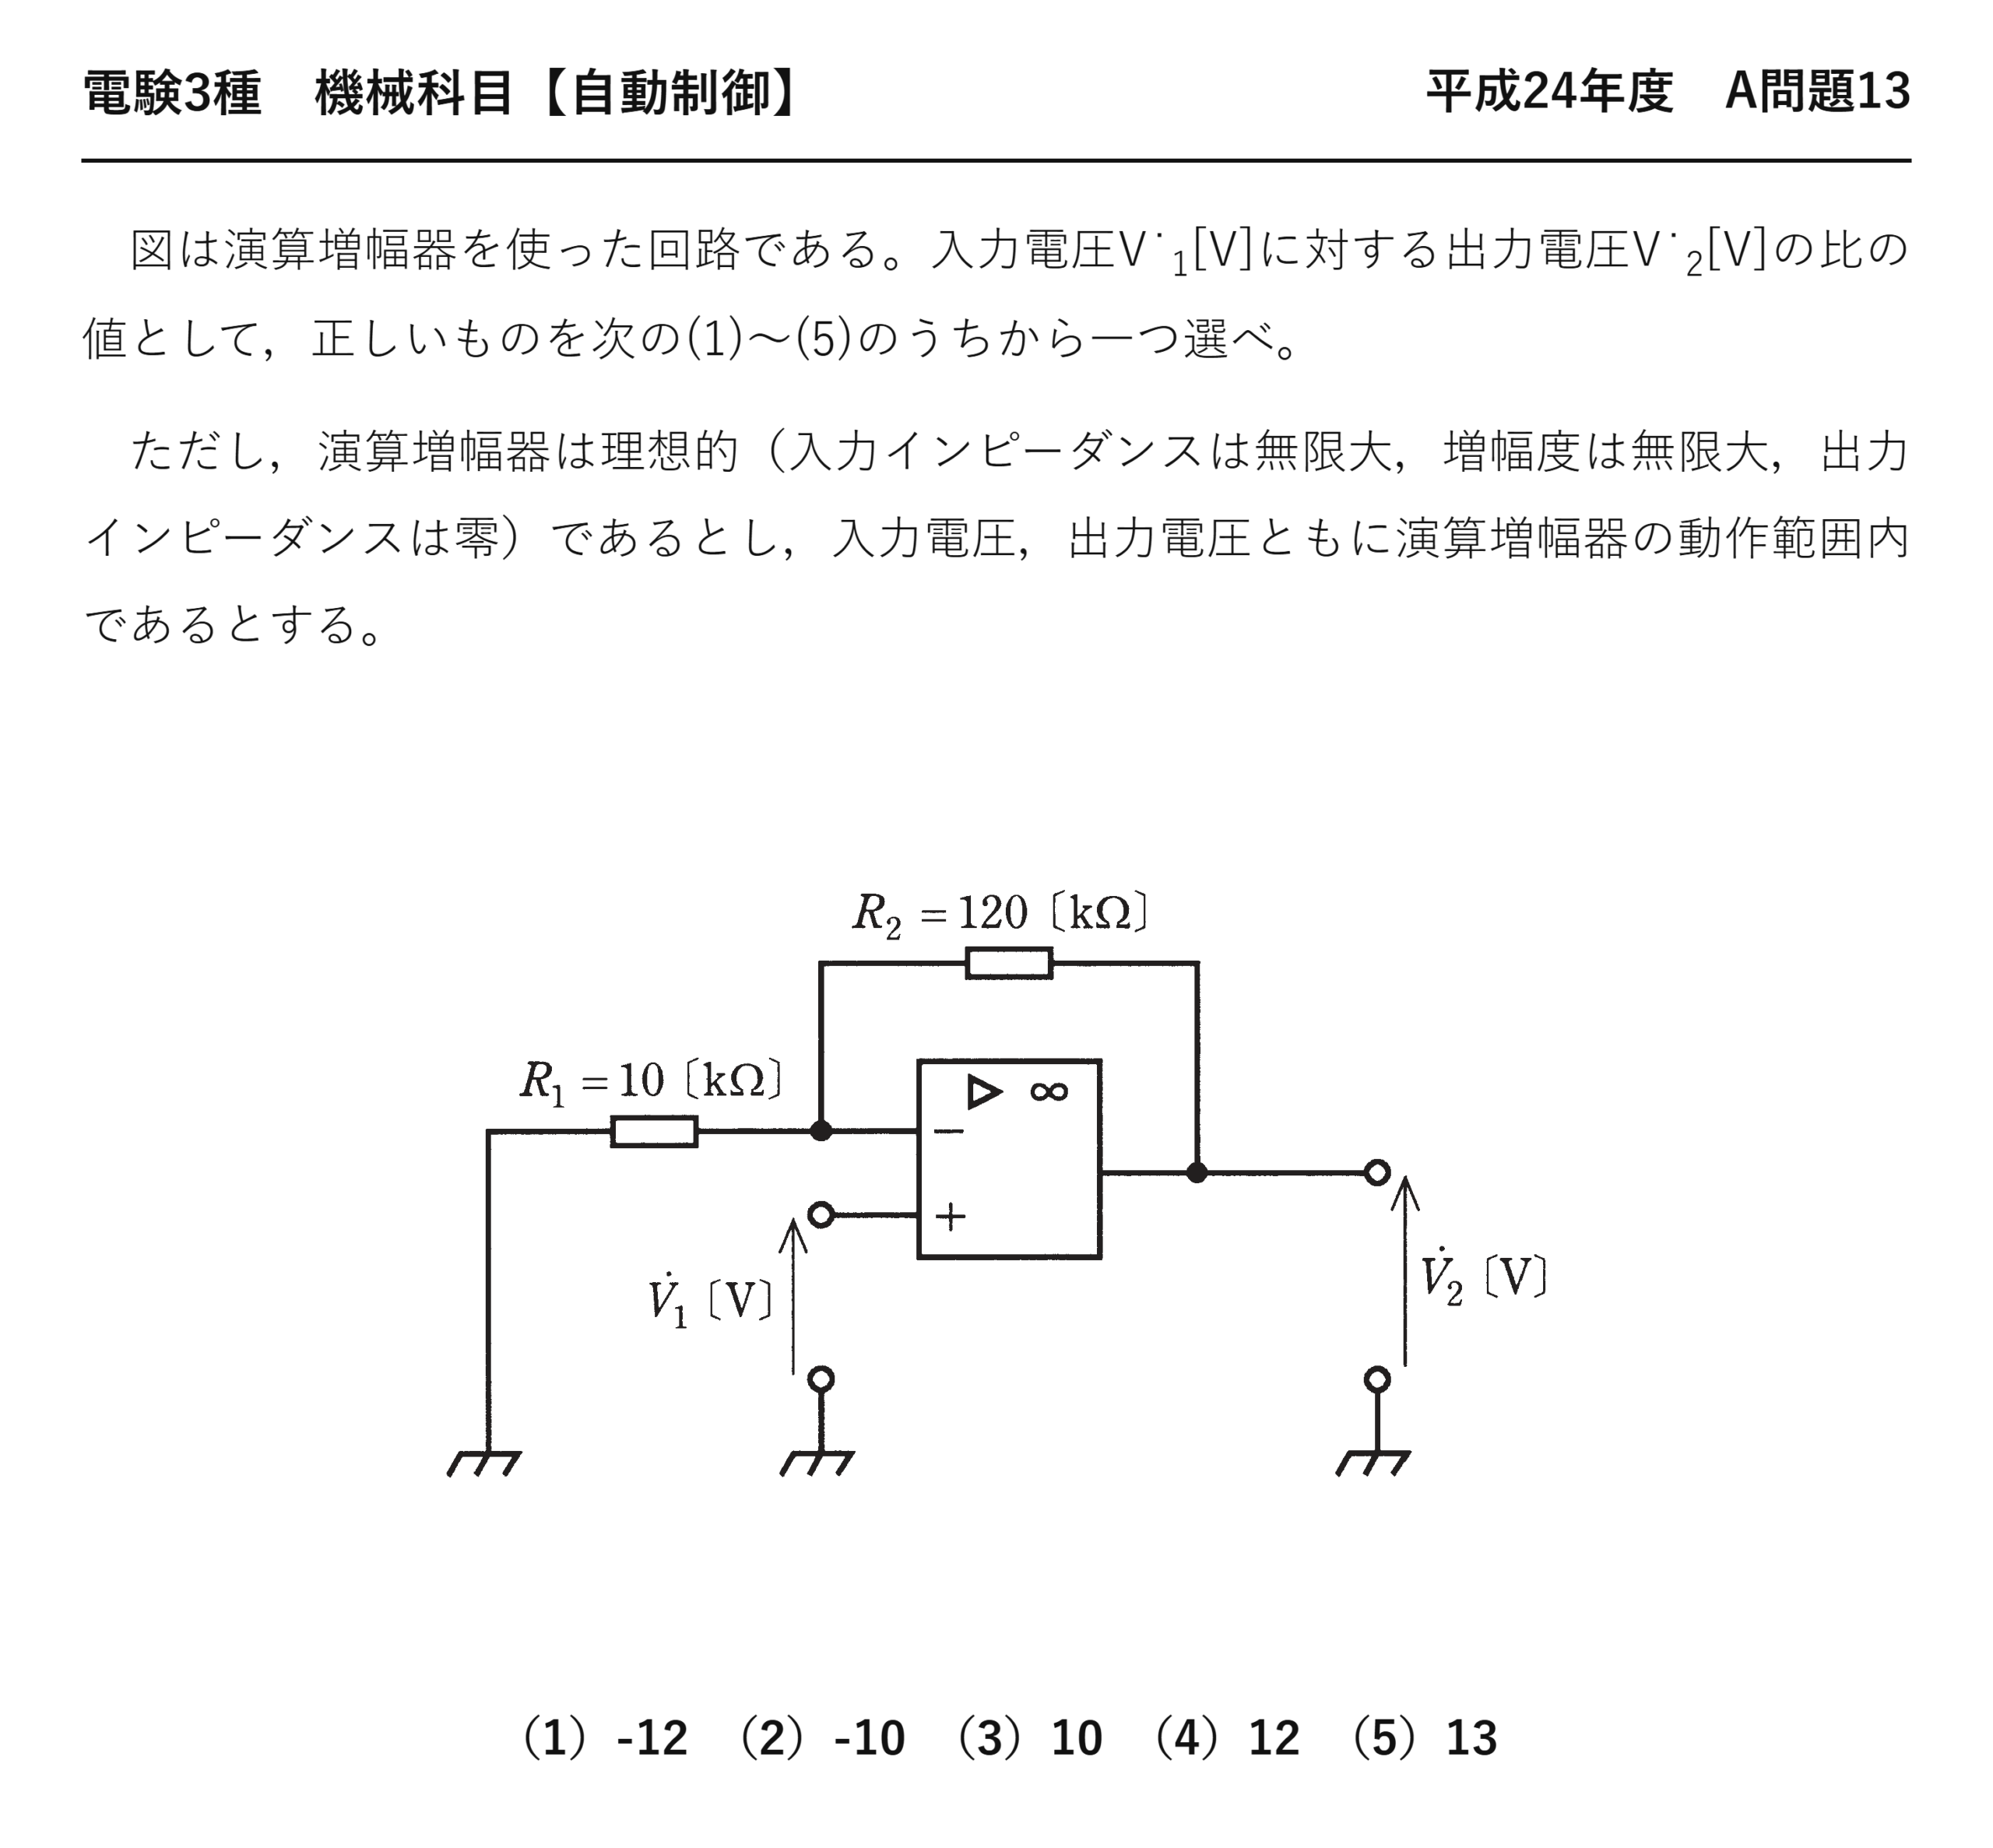
出典:一般財団法人 電気技術者試験センター「平成24年度 第三種電気主任技術者試験」機械科目 A問題13
電験3種 機械科目 【自動制御】 平成24年度 A問題13
図は演算増幅器を使った回路である。入力電圧V̇1[V]に対する出力電圧V̇2[V]の比の値として,正しいものを次の(1)〜(5)のうちから一つ選べ。
ただし,演算増幅器は理想的(入力インピーダンスは無限大,増幅度は無限大,出力インピーダンスは零)であるとし,入力電圧,出力電圧ともに演算増幅器の動作範囲内であるとする。
(1)-12 (2)-10 (3)10 (4)12 (5)13
出題のポイント:非反転増幅器か反転増幅器か
まず選択肢を見ると、負の値が2つ・正の値が3つ。回路が反転増幅器なら負、非反転増幅器なら正——図の入力がどちらの端子に入っているかで、半分に絞れます。
| 反転増幅器 | 非反転増幅器(本問) | |
| 入力の位置 | −端子側(抵抗経由) | ★+端子に直接 |
| 増幅度 | \( -\dfrac{R_2}{R_1} \) | \( 1+\dfrac{R_2}{R_1} \) |
| 符号 | 負(位相が反転) | 正 |
| 最小の増幅度 | 0 に近づけられる | ★1 より小さくできない |
本問は入力が+端子(非反転入力)に直接入っているので非反転増幅器——答えは正の値です。これで(1)(2)が落ちます。

理想演算増幅器の2つの性質から導く
公式を覚えていなくても導けます。理想オペアンプの2つの性質を使うだけです。
| 性質 | 内容 | 理由 |
| イマジナリショート | +端子と−端子の電位が等しい | 増幅度が無限大だから |
| 入力電流0 | 両入力端子に電流が流れ込まない | 入力インピーダンスが無限大だから |
この2つから、R1 と R2 は単なる直列回路になります。−端子には電流が流れ込まないので、出力V2 から R2、R1 を通ってグランドへ流れる電流は同じ——つまり分圧回路です。
R1とR2で分圧される
★2つの端子は等電位
—
非反転増幅器の式
R1=10 kΩ、R2=120 kΩ

⚠️ よくある間違い
(4) 12は1 を足し忘れた値(R2/R1)——反転増幅器の式をそのまま使ってしまった形です。
(1) −12は反転増幅器だと思い込んだ場合。
「1+」があるかないかで、選択肢(4)と(5)が分かれている——まさにそこを試しているのです。
非反転増幅器の増幅度は必ず1 より大きい——これを覚えておけば「1+」を忘れません。
なぜ非反転増幅器は1 より小さくできないのか
増幅度が 1+R2/R1 という形なので、R2 をどんなに小さくしても1 を下回れません。これは回路の構造から来る性質です。
R2=0(出力と−端子を直結)にすると増幅度は1——ボルテージフォロワと呼ばれる回路になります。
| 回路 | 増幅度 | 用途 |
| ボルテージフォロワ | 1 | ★インピーダンス変換(バッファ) |
| 非反転増幅器 | 1 より大きい | 信号の増幅 |
| 反転増幅器 | 0 より大きい任意の値(負) | 増幅・減衰・加算 |
増幅度1 の回路に何の意味があるのか——インピーダンス変換です。入力インピーダンスは無限大、出力インピーダンスは0——弱い信号源から、重い負荷へ電圧をそのまま渡せるのです。
センサの出力をそのまま測定器につなぐと、電流が流れて電圧が下がってしまう——間にボルテージフォロワを入れれば、その心配がなくなります。非反転増幅器は入力インピーダンスが高いので、センサ用の増幅回路としても優れているのです。
⏱️ 本番での進め方
① 入力が+端子なら非反転=答えは正。負の選択肢が落ちる。
② イマジナリショートで V−=V1。
③ R1とR2は単なる分圧回路。
④ 1+120/10=13。★「1+」を忘れると12。
💡 覚え方
「非反転は 1+R2/R1、反転は −R2/R1」——非反転にだけ「1+」が付く。非反転増幅器は1 より小さくできないと覚えておけば、「1+」の有無で迷いません。

演算増幅器の基本回路を並べる
オペアンプの回路は、抵抗の付け方でいろいろな演算ができます。「演算増幅器」という名前の由来です。
| 回路 | 入出力の関係 | 用途 |
| 反転増幅器 | \( V_2=-\dfrac{R_2}{R_1}V_1 \) | 増幅・減衰 |
| 非反転増幅器(本問) | \( V_2=\left(1+\dfrac{R_2}{R_1}\right)V_1 \) | 高入力インピーダンスの増幅 |
| 加算回路 | \( V_2=-\left(\dfrac{R_f}{R_a}V_a+\dfrac{R_f}{R_b}V_b\right) \) | 複数信号の合成 |
| 積分回路 | \( V_2=-\dfrac{1}{CR}\int V_1\,dt \) | ★PID制御のI動作 |
| 微分回路 | \( V_2=-CR\dfrac{dV_1}{dt} \) | ★PID制御のD動作 |
帰還素子を抵抗からコンデンサに変えると積分回路になります。入力側をコンデンサにすれば微分回路——この2つを組み合わせれば、アナログのPID制御器が作れるのです。
自動制御の単元でオペアンプが出題される理由がここにあります。ディジタル化された現在でも、制御の原理を理解するうえで欠かせない回路だからです。
実際のオペアンプは理想とどう違うか
問題文は「理想的」と断っています——実際には限界があるということでもあります。
| 項目 | 理想 | 実際 |
| 増幅度 | 無限大 | 105〜106程度 |
| 入力インピーダンス | 無限大 | 106 Ω以上(FET入力なら極めて高い) |
| 周波数特性 | 制限なし | ★高い周波数では増幅度が落ちる |
増幅度が有限でも、105 もあれば実用上は無限大とみなせます——だからイマジナリショートが成り立つのです。
ただし周波数特性の制限は無視できません。増幅度×帯域幅がほぼ一定(GB積)——大きく増幅しようとすると、扱える周波数が下がるという関係があります。本問のように増幅度13 なら十分広い帯域が使えます。
まとめ
| R1 | 10 kΩ |
| R2 | 120 kΩ |
| V̇2/V̇1=(R1+R2)/R1 | 13 |
| 答え | (5) |
▼あわせて解きたい関連問題
・電流センサ付きフィードバック制御系の負荷電流を計算:【機械】平成22年度A問題13
・水力発電所の始動シーケンス(ラダー図)を読み解く:【機械】平成30年度B問題18


コメント