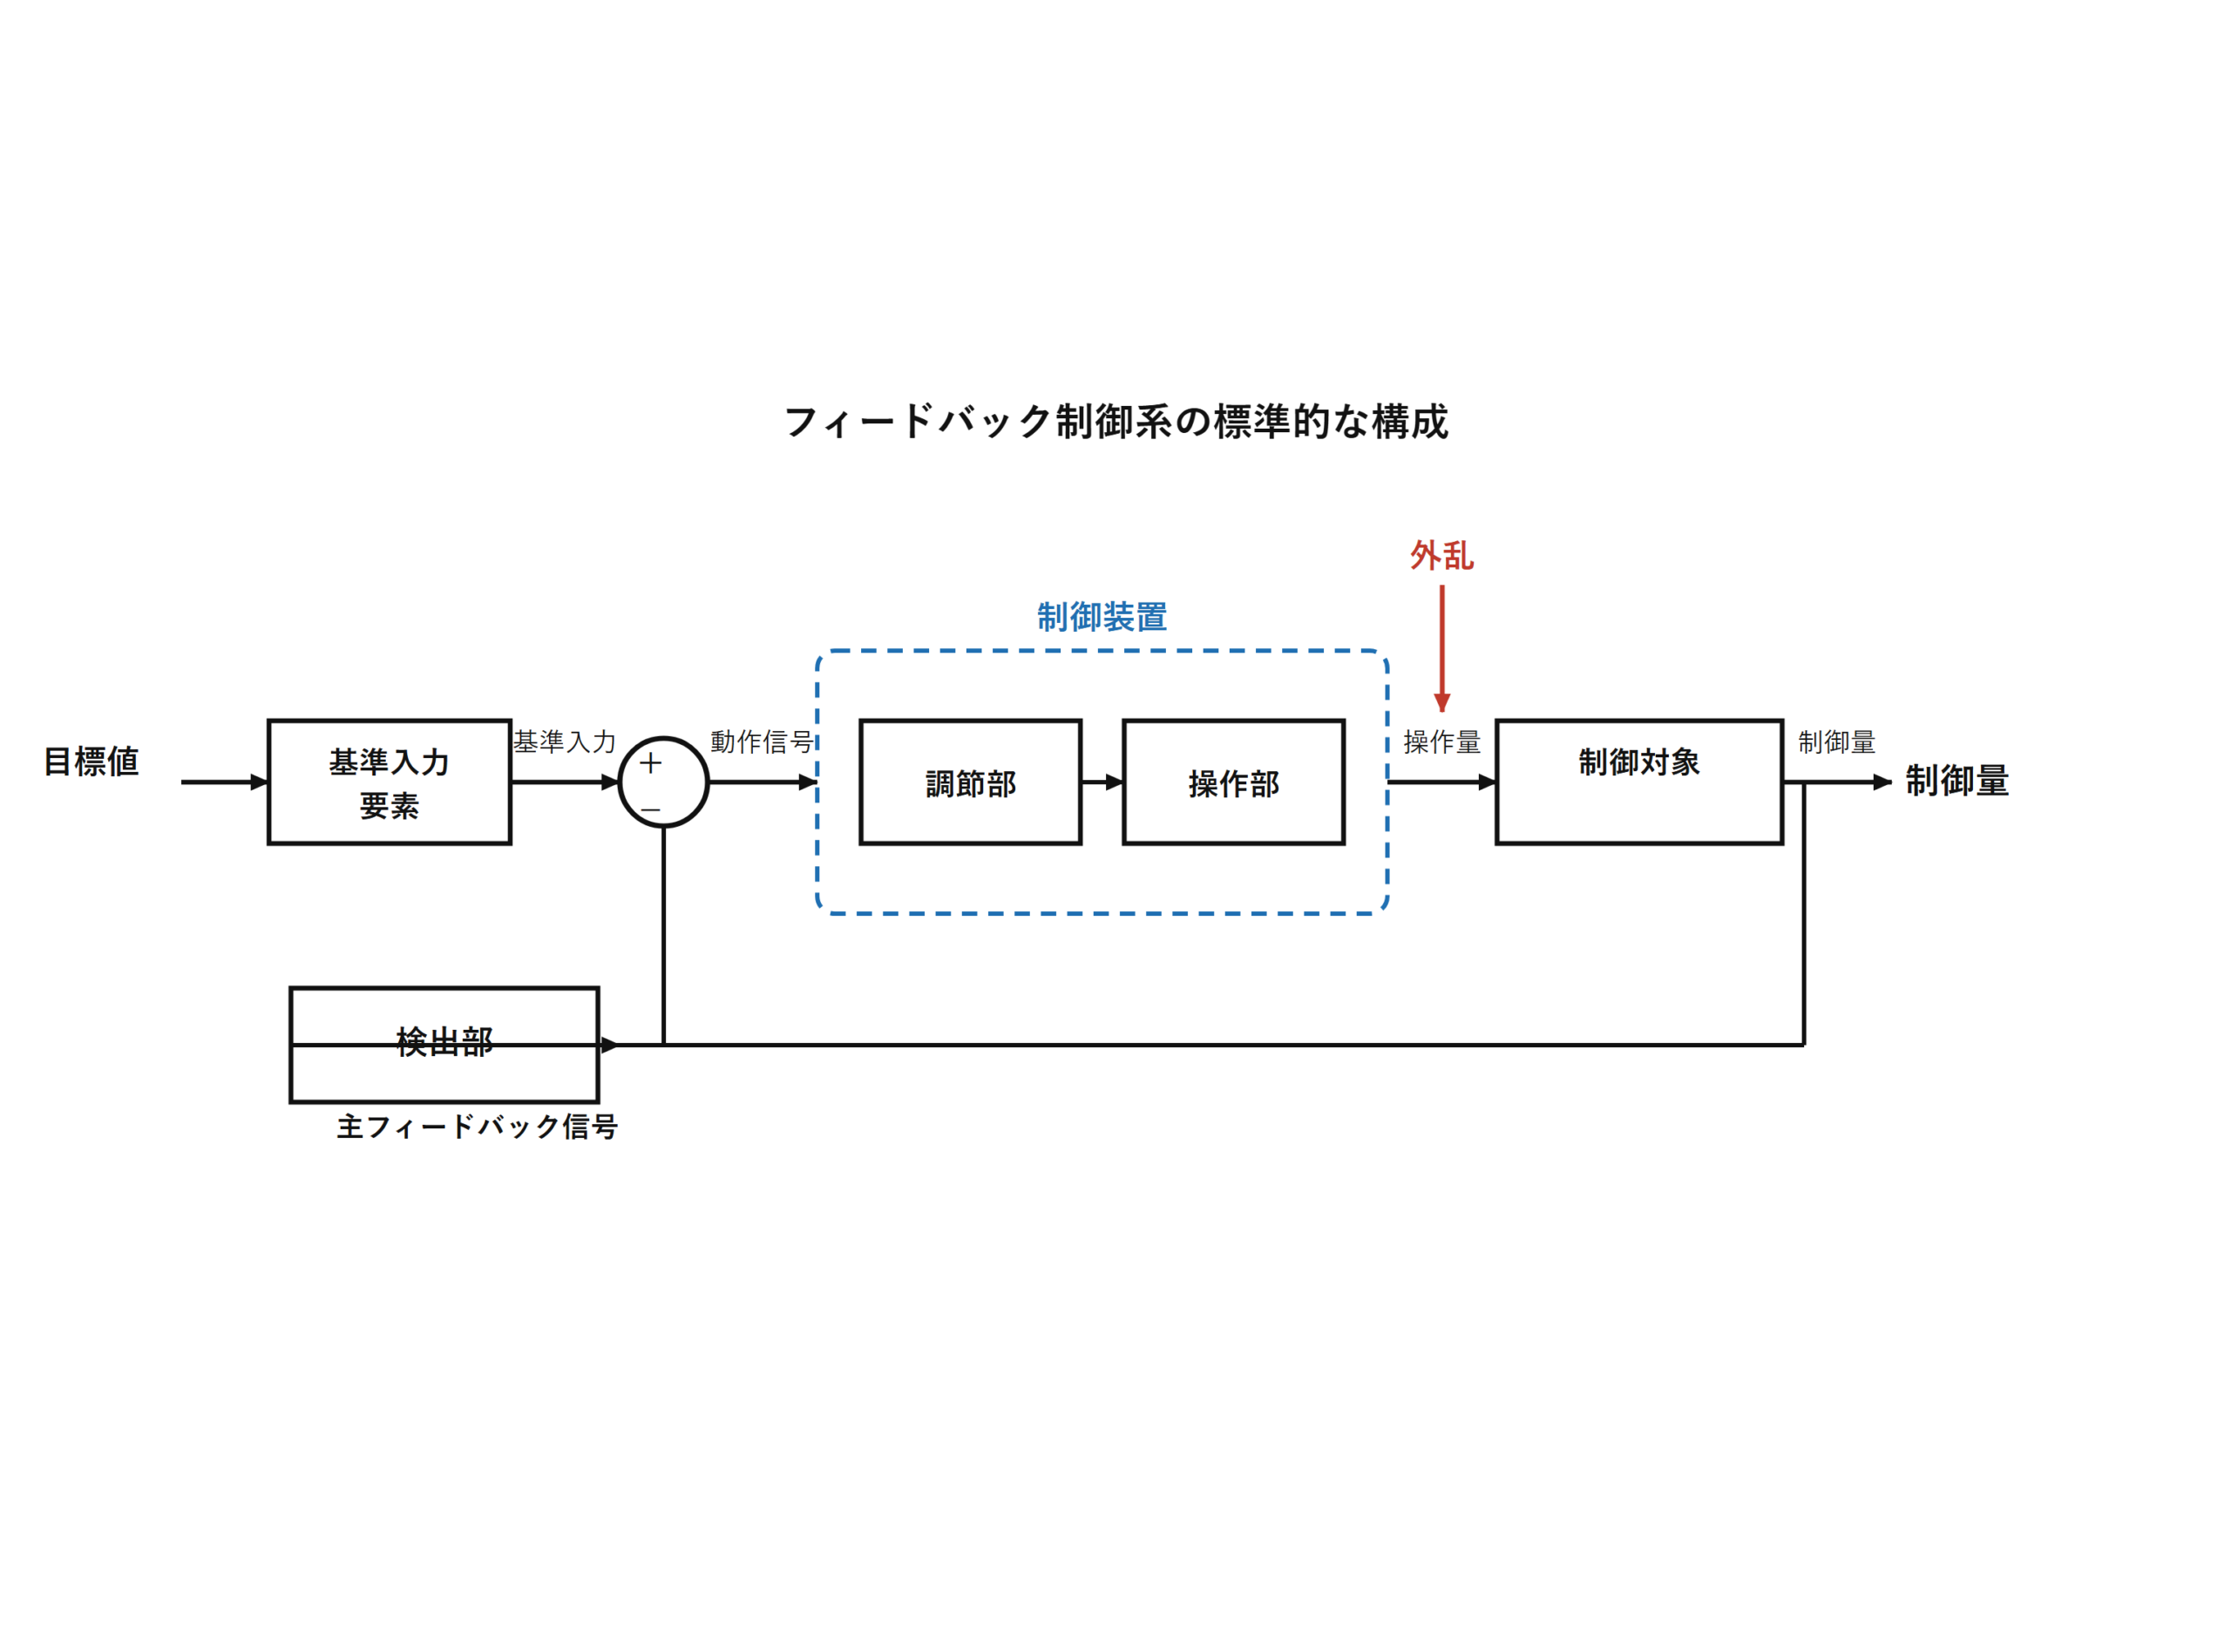
今回は平成21年度 機械科目 A問題13を解説します。制御対象の制御量を検出し目標値との差を零にするよう働くフィードバック制御系の定義に関する空所補充問題です。問題文自体に図はありませんが、解答ページには標準的なフィードバック制御構成のブロック線図が示されています。
常に着目・検出するのは制御量、比較対象は目標値、この仕組みの名称はフィードバック、そして制御対象を含むループの形は閉ループである、という基本定義を順番に当てはめます。
平成21年度 機械科目 A問題13:問題文と選択肢
まずは、実際の試験問題を確認してみましょう。

出典:一般財団法人 電気技術者試験センター「平成21年度 第三種電気主任技術者試験」機械科目 A問題13
電験3種 機械科目 【自動制御】 平成21年度 A問題13
自動制御系には,フィードフォワード制御系とフィードバック制御系がある。
常に制御対象の(ア)に着目し,これを時々刻々検出し,(イ)との差を生じればその差を零にするような操作を制御対象に加える制御が(ウ)制御系である。外乱によって(ア)に変動が生じれば,これを検出し修正動作を行うことが可能である。この制御システムは(エ)を構成するが,一般には時間的な遅れを含む制御対象を(エ)内に含むため,安定性の面で問題を生じることもある。しかしながら,はん用性の面で優れているため,定値制御や追値制御を実現する場合,基本になる制御である。
上記の記述中の空白箇所(ア),(イ),(ウ)及び(エ)に当てはまる語句として,正しいものを組み合わせたのは次のうちどれか。
(ア) (イ) (ウ) (エ) (1) 操作量 入力信号 フィードフォワード 閉ループ (2) 制御量 目標値 フィードフォワード 開ループ (3) 操作量 目標値 フィードバック 開ループ (4) 制御量 目標値 フィードバック 閉ループ (5) 操作量 入力信号 フィードバック 閉ループ
出題のポイント:4つの用語を正しく対応させる
フィードバック制御の定義を、用語で確認する問題です。専門用語の意味を正確に押さえていれば、迷うところはありません。
| 用語 | 意味 | 本問での位置 |
| 制御量 | 制御したい対象の状態(温度・速度など) | ★(ア)検出する対象 |
| 目標値 | 制御量をいくらにしたいかという指令 | ★(イ)比較する相手 |
| 操作量 | 制御対象へ加える入力(加熱量・電圧など) | 検出するものではない |
| 外乱 | 制御量を乱す外部からの影響 | 問題文に登場 |
(ア)は「制御量」です。検出して目標値と比べるのは、制御したい量そのもの——「操作量」は自分が出している信号なので、検出する必要がありません。
(イ)は「目標値」。制御量と目標値の差が偏差——この偏差を0 にするのがフィードバック制御です。

(ウ)フィードバックとフィードフォワード
2つの制御方式の違いをはっきりさせておきましょう。問題文の「これを時々刻々検出し」という表現が決め手です。
| フィードバック制御 | フィードフォワード制御 | |
| 何を見るか | ★結果(制御量) | 原因(外乱) |
| 動作 | ずれてから直す | ずれる前に手を打つ |
| 外乱への対応 | どんな外乱でも結果を見て修正できる | 予測した外乱にしか対応できない |
| ループ | ★閉ループ | 開ループ |
| 安定性 | ★問題になりうる | 問題にならない |
フィードバックは「結果を見て直す」——だからどんな原因の乱れにも対応できます。問題文の「外乱によって変動が生じれば、これを検出し修正動作を行うことが可能」——まさにこの性質です。
フィードフォワードは「原因を見て先回りする」。速く対応できるのが利点ですが、想定していない外乱には手も足も出ません——結果を見ていないから、間違っても気づけないのです。
実際には両方を組み合わせることが多くなっています。フィードフォワードで大まかに合わせ、残りをフィードバックで詰める——それぞれの長所を活かす構成です。
(エ)閉ループと安定性
フィードバック制御は閉ループ——信号が輪を描いて戻ってくるからです。これが利点であると同時に、弱点でもあります。
問題文の「時間的な遅れを含む制御対象をループ内に含むため、安定性の面で問題を生じることもある」——ここが重要な指摘です。
| 位相の遅れ | フィードバック信号 | 結果 |
| 小さい | 正しく打ち消す | 安定 |
| 180°に近づく | ★逆位相=正帰還になる | 振動・発散 |
負帰還のつもりが、遅れによって正帰還になってしまう——これが不安定の正体です。ゲインが大きいほど、この危険が現実になります。
だから制御系の設計では、ゲイン余裕・位相余裕を確認します。「どれだけ余裕をもって安定か」を数値で押さえる——ボード線図やナイキスト線図が使われる理由です。

⚠️ よくある間違い
(ア)を「操作量」としている選択肢が3つあります——最も多い誤りです。操作量は制御装置が出す信号——自分が出したものを検出しても意味がありません。
「制御量」と「操作量」の1字違い——制御「する」のが操作量、制御「される」のが制御量だと整理してください。
定値制御と追値制御
問題文の最後にある「定値制御や追値制御」——目標値の性質による分類です。
| 分類 | 目標値 | 例 |
| 定値制御 | 一定 | 室温を20 ℃に保つ、電圧を一定に保つ |
| 追従制御(追値制御) | 時間とともに変化し、事前には分からない | レーダで目標を追尾する |
| プログラム制御 | あらかじめ決まった変化をする | 熱処理の温度パターン |
| 比率制御 | 他の量に比例して変わる | 燃料と空気の混合比 |
いずれもフィードバック制御で実現できます——問題文の「はん用性の面で優れている」という評価は、この意味です。目標値が何であれ、偏差を0 にするという枠組みは変わらないからです。
⏱️ 本番での進め方
①(ア)検出するのは制御量。操作量は自分が出す信号。
②(イ)比較する相手は目標値。差が偏差。
③(ウ)結果を見て直す=フィードバック。
④(エ)信号が輪を描く=閉ループ。だから安定性が問題になる。
💡 覚え方
「制御されるのが制御量、制御するのが操作量」——1字違いの2語を区別。そして「フィードバック=結果を見る=閉ループ」——3つがセットで動きます。

シーケンス制御という第三の方式
問題文はフィードフォワードとフィードバックの2つを挙げていますが、制御にはもう一つ大きな分類があります。フィードバック制御の対義語としての「シーケンス制御」です。
| フィードバック制御 | シーケンス制御 | |
| 制御する量 | 連続量(温度・速度・圧力) | ★オン/オフの状態 |
| 進み方 | 常時、偏差を見て修正 | あらかじめ決めた順序で進む |
| 装置 | 調節計・PIDコントローラ | リレー回路・PLC |
| 例 | 恒温槽の温度制御 | 信号機、エレベータの階制御 |
シーケンス制御は「決められた順序どおりに進める」制御です。結果を見て修正するのではなく、条件が揃ったら次へ進む——電験3種では法規や機械で問われることがあります。
実際の設備では両方が使われます。「起動・停止の手順はシーケンス制御、運転中の温度はフィードバック制御」——役割を分担しているのです。
目標値と外乱の位置
フィードバック制御系のブロック線図では、目標値と外乱の入る位置が違います。この違いが性能の議論につながります。
目標値は制御装置の前から入り、外乱は制御対象の途中から入る——だから外乱の影響は 1/(1+一巡ゲイン) に抑えられるのです。
「目標値によく追従し、外乱の影響を受けにくい」——これがよい制御系の条件。どちらもループゲインを大きくすれば改善しますが、安定性と引き換えになる——問題文の「安定性の面で問題を生じることもある」がここに効いてきます。
まとめ
| (ア) | 制御量 |
| (イ) | 目標値 |
| (ウ) | フィードバック |
| (エ) | 閉ループ |
| 答え | (4) |
▼あわせて解きたい関連問題
・PID制御の3つの基本動作(比例・積分・微分):【機械】平成28年度A問題13
・シーケンス制御の基礎用語(インタロック・タイムチャート):【機械】令和6年度上期A問題13


コメント