今回は令和7年度上期 機械科目 A問題13を解説します。フィードバック制御系の定常特性・過渡特性と、サーボ制御系におけるステップ応答の評価指標(遅れ時間・立上り時間・行過ぎ量など)に関する空所補充問題です。問題文自体に図はありませんが、解答ページにはステップ応答パターンの参考図が示されています。
制御系の特性は定常特性と過渡特性に分けられ、サーボ制御系ではステップ応答の遅れ時間・立上り時間・行過ぎ量といった過渡特性の評価指標がよく使われるという基本知識を当てはめます。
令和7年度上期 機械科目 A問題13:問題文と選択肢
まずは、実際の試験問題を確認してみましょう。

出典:一般財団法人 電気技術者試験センター「令和7年度上期 第三種電気主任技術者試験」機械科目 A問題13
電験3種 機械科目 【自動制御】 令和7年度上期 A問題13
一般のフィードバック制御系においては,制御系の安定性が要求され,制御系の特性を評価するものとして,(ア)特性と過渡特性がある。
サーボ制御系では,目標値の変化に対する追従性が重要であり,過渡特性を評価するものとして,(イ)応答の遅れ時間,立上り時間,(ウ)などが用いられる。
上記の記述中の空白箇所(ア)〜(ウ)に当てはまる組合せとして,正しいものを次の(1)〜(5)のうちから一つ選べ。
(ア) (イ) (ウ) (1) 定常 ステップ 定常偏差 (2) 追従 ステップ 定常偏差 (3) 定常 ステップ 行過ぎ量 (4) 追従 インパルス 行過ぎ量 (5) 定常 インパルス 定常偏差
出題のポイント:定常特性と過渡特性
制御系の評価は、大きく2つに分かれます。「最終的にどこへ落ち着くか」と「そこへどう到達するか」——それが定常特性と過渡特性です。
| 定常特性 | 過渡特性 | |
| 見るもの | 十分時間が経った後の状態 | ★変化の途中のふるまい |
| 代表的な指標 | 定常偏差(オフセット) | 遅れ時間、立上り時間、行過ぎ量、整定時間 |
| 改善する動作 | 積分動作 I | 微分動作 D |
(ア)は「定常」です。「定常特性と過渡特性」がセットの用語——選択肢の「追従」は制御系の分類(追従制御)であって、特性の名前ではありません。
(ウ)は「行過ぎ量」。問題文は「過渡特性を評価するものとして」と明記しています——定常偏差は定常特性の指標なので、ここには入りません。
「遅れ時間、立上り時間、○○」と3つ並べているのがヒントです。前の2つが過渡特性の指標なのだから、3つめも過渡特性の指標——並列に並んだ語は同じ仲間だと考えれば決まります。
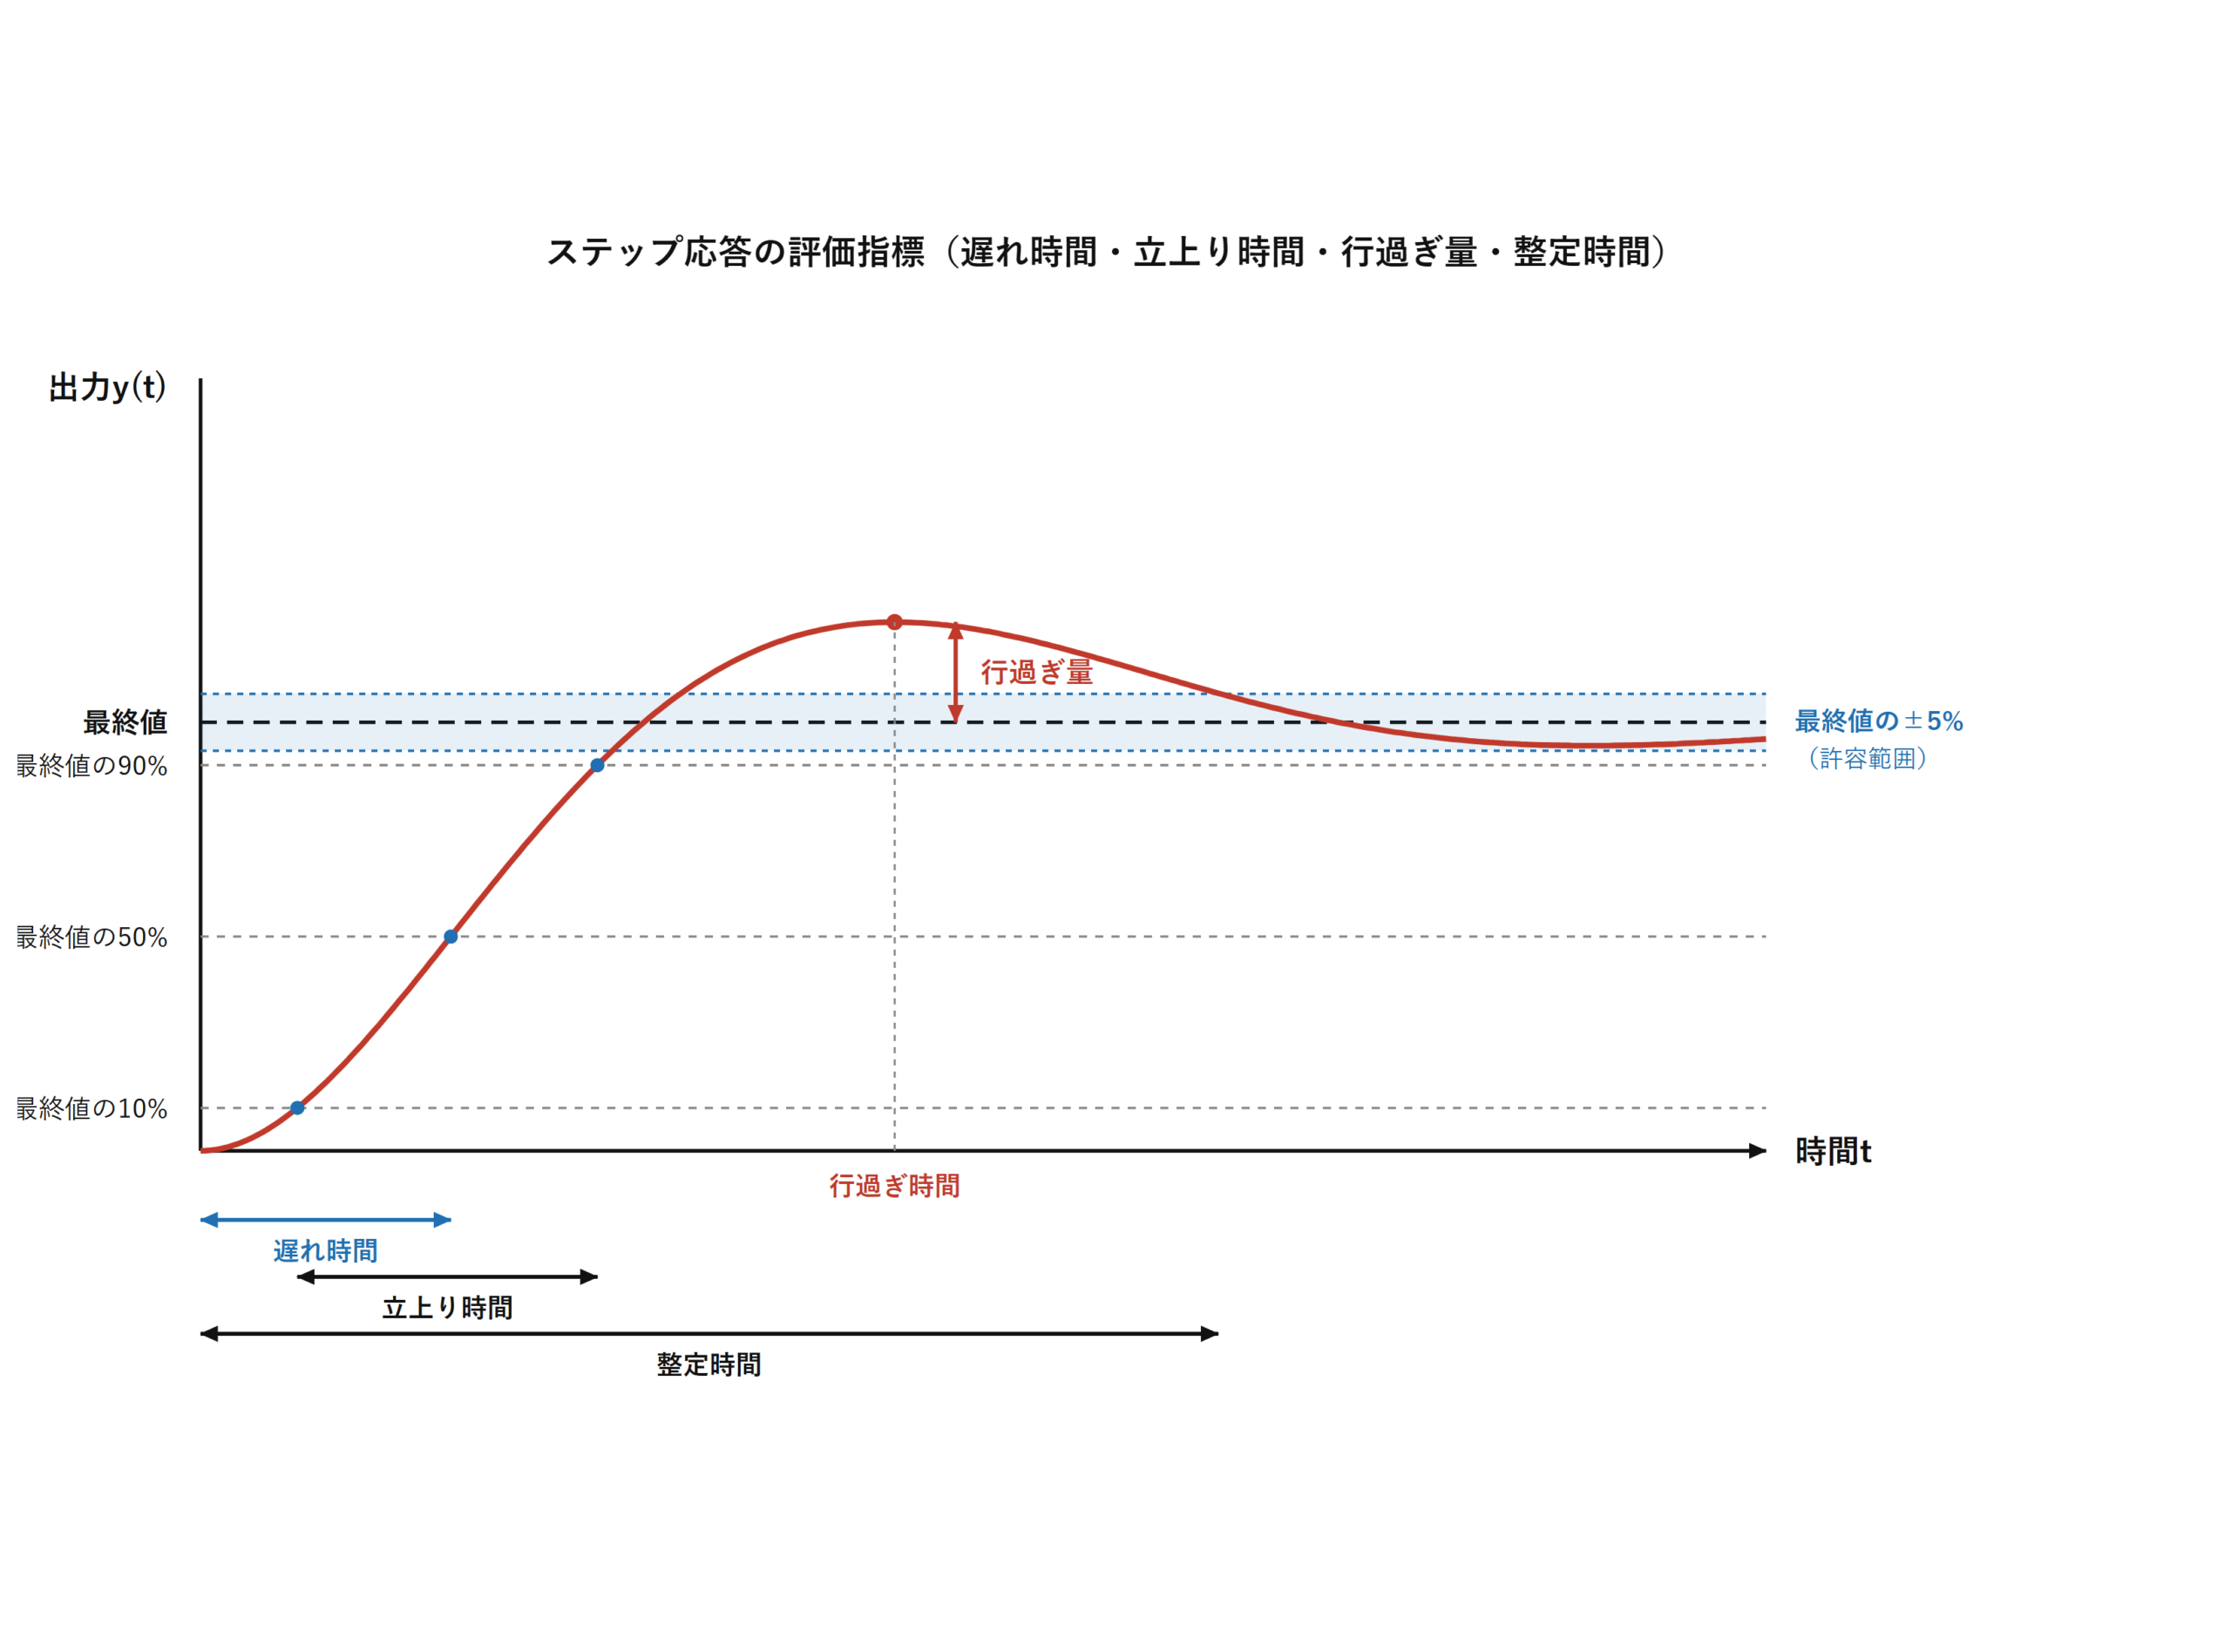

ステップ応答の評価指標
(イ)の「ステップ応答」——目標値を階段状に変化させたときの応答です。過渡特性の評価には、この応答波形から読み取る指標が使われます。
| 指標 | 定義 | 意味 |
| 遅れ時間 Td | 最終値の50 %に達するまでの時間 | 反応の鈍さ |
| 立上り時間 Tr | 10 %から90 %まで(または0→100 %) | 応答の速さ |
| 行過ぎ量(オーバシュート) | ★最終値をどれだけ超えたか | 振動しやすさ |
| 整定時間 Ts | 最終値の±2〜5 %以内に収まるまで | 落ち着くまでの時間 |
「速いほどよい」わけではないのが制御の難しいところです。速くしようとゲインを上げれば、行過ぎ量が増えて振動的になる——速さと落ち着きはトレードオフになります。
だから複数の指標を見るのです。立上りが速くても行過ぎが大きければ、整定時間はかえって長くなる——総合的にどこがよいかを探すのが設計だと言えます。
なぜステップ応答を使うのか——最も厳しい入力だからです。瞬時に値が変わる入力は、実際にはあまりない——それに耐えられれば、たいていの入力に対応できるという考え方です。
選択肢の「インパルス応答」も理論上は重要ですが、実際に加えるのが難しい——だからサーボ系の評価にはステップ応答が使われます。


⚠️ よくある間違い
(ウ)を「定常偏差」としている選択肢が3つあります——最も多い誤りです。定常偏差は「定常特性」の指標——問題文が「過渡特性を評価するものとして」と限定しているので入りません。
用語がどちらの仲間なのかを整理しておく——それだけで解ける問題です。
サーボ制御系とプロセス制御系
問題文の「サーボ制御系」という言葉——制御系は目的によって2つに大別されます。
| サーボ制御系 | プロセス制御系 | |
| 目標値 | ★変化する | 一定のことが多い |
| 重視すること | ★目標値への追従性 | 外乱の抑制 |
| 制御量 | 位置、角度、速度 | 温度、圧力、流量、液位 |
| 応答 | 速い(ms〜s) | 遅い(分〜時間) |
| 例 | 工作機械、ロボット、追尾装置 | 化学プラント、空調 |
サーボ制御系では目標値が刻々と変わるので、「どれだけ速く正確に追いつけるか」が勝負——だから過渡特性が重視されるのです。
プロセス制御系では目標値は一定のことが多い——問題になるのは外乱です。だからPI制御で定常偏差を消すことが優先される、という違いがあります。
⏱️ 本番での進め方
①「定常特性と過渡特性」がセットの用語。(ア)は定常。
②(イ)サーボ系の評価はステップ応答。インパルスは加えにくい。
③(ウ)遅れ時間・立上り時間と並ぶのは行過ぎ量。
④ 定常偏差は定常特性の指標。過渡特性ではない。
💡 覚え方
「定常=落ち着き先、過渡=そこまでの道のり」——用語がどちらの仲間かで分類。行過ぎ量・立上り時間・整定時間は過渡、定常偏差は定常です。


目標値による制御系の分類
問題文の「サーボ制御系」は、目標値が変化する制御系のことでした。目標値の性質による分類を整理しておきましょう。
| 分類 | 目標値 | 例 |
| 定値制御 | 一定 | 室温、電圧、回転速度を保つ |
| 追従制御(サーボ) | ★変化し、事前には分からない | レーダ追尾、倣い加工 |
| プログラム制御 | あらかじめ決まった変化 | 熱処理の温度パターン |
| 比率制御 | 他の量に比例 | 燃料と空気の混合比 |
定値制御では外乱の抑制が主題——目標値は動かないのだから、乱すものをどう抑えるかが問題になります。
追従制御では目標値そのものが動く——だから「どれだけ速く正確に追いつけるか」=過渡特性が主題になるのです。
行過ぎ量と減衰比の関係
行過ぎ量(オーバシュート)は、二次遅れ系なら減衰比ζ で決まります——計算で求められる量です。
| 減衰比 ζ | 行過ぎ量 | 評価 |
| 0.2 | 約53 % | 振動的すぎる |
| 0.4 | 約25 % | やや大きい |
| 0.7 | 約5 % | ★実用的な目安 |
| 1.0 | 0 % | 行き過ぎないが遅い |
ζ=0.7 前後が好まれるのは、行過ぎ量が数%に収まりつつ、応答も十分速いから。整定時間が最も短くなる領域でもあります。
「行き過ぎゼロが最良」ではない——少し行き過ぎたほうが早く目標に届き、結果的に早く落ち着くのです。制御の設計が単純な最適化でないことを示す好例だと言えます。
まとめ
| (ア) | 定常 |
| (イ) | ステップ |
| (ウ) | 行過ぎ量 |
| 答え | (3) |
▼あわせて解きたい関連問題
・シーケンス制御とフィードバック制御の区別:【機械】平成26年度A問題13
・プロセス制御におけるPID各動作の効果:【機械】令和6年度下期A問題13


コメント