三相誘導電動機は、ポンプ・ファン・コンベアなど多くの機械で使われています。用途によっては回転速度を変える必要があり、電験3種の機械では速度制御の方法とその特徴が問われます。
この記事では、回転速度の式から速度制御の考え方を確認し、極数変換・周波数制御・一次電圧制御・二次抵抗制御・二次励磁制御を整理します。
この記事でわかること
✓ 回転速度の式 N=(1−s)·120f/p と制御の考え方
✓ 各制御方法の特徴(かご形・巻線形)
✓ V/f 一定制御で周波数を変える理由
✓ 速度-トルク曲線と運転点の変化
よくあるつまずき:周波数だけを下げて電圧をそのままにすると、磁束が増えて鉄心が飽和し、電流が大きくなります。そのため、電圧も周波数に比例して下げる(V/f 一定)のが基本です。
速度制御の考え方
誘導電動機の回転速度は次の式で表されます(f:周波数、p:極数、s:滑り)。
\[ N = (1 – s)\,\frac{120f}{p} \]
したがって、速度を変えるには極数 p・周波数 f・滑り s のどれかを変えることになります。
主な速度制御の方法
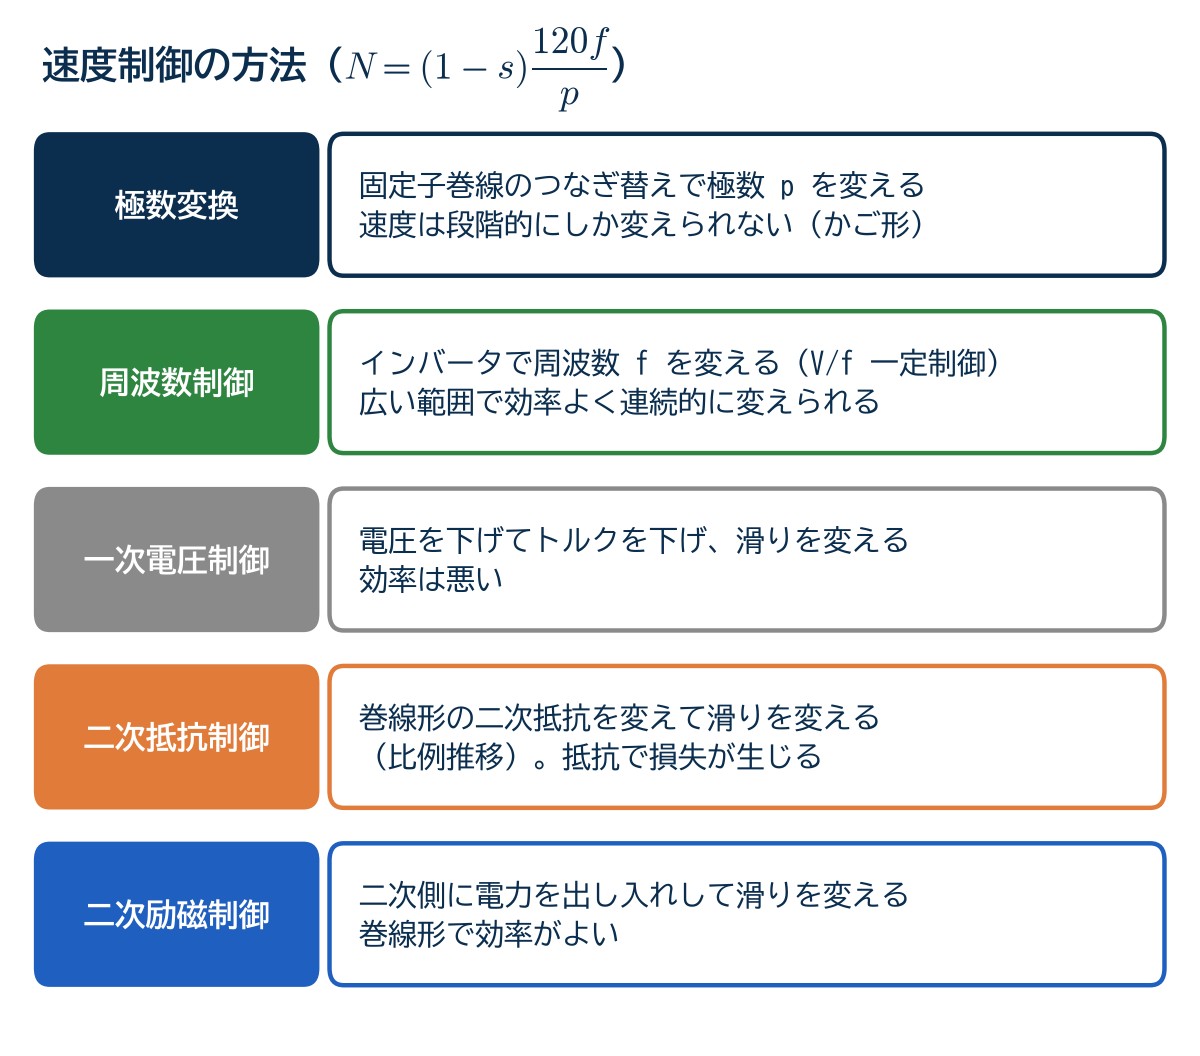
| 方法 | 変える量 | 対象 | 特徴 |
|---|---|---|---|
| 極数変換 | 極数 p | かご形 | 段階的にしか変えられない |
| 周波数制御(インバータ) | 周波数 f | かご形 | 広い範囲で連続的・高効率。現在の主流 |
| 一次電圧制御 | 滑り s | かご形 | 簡単だが、滑りが大きくなり効率が悪い |
| 二次抵抗制御 | 滑り s | 巻線形 | 比例推移を利用。二次抵抗で損失が生じる |
| 二次励磁制御 | 滑り s | 巻線形 | 二次側の電力を電源に戻すなどで効率がよい |
V/f 一定制御と運転点
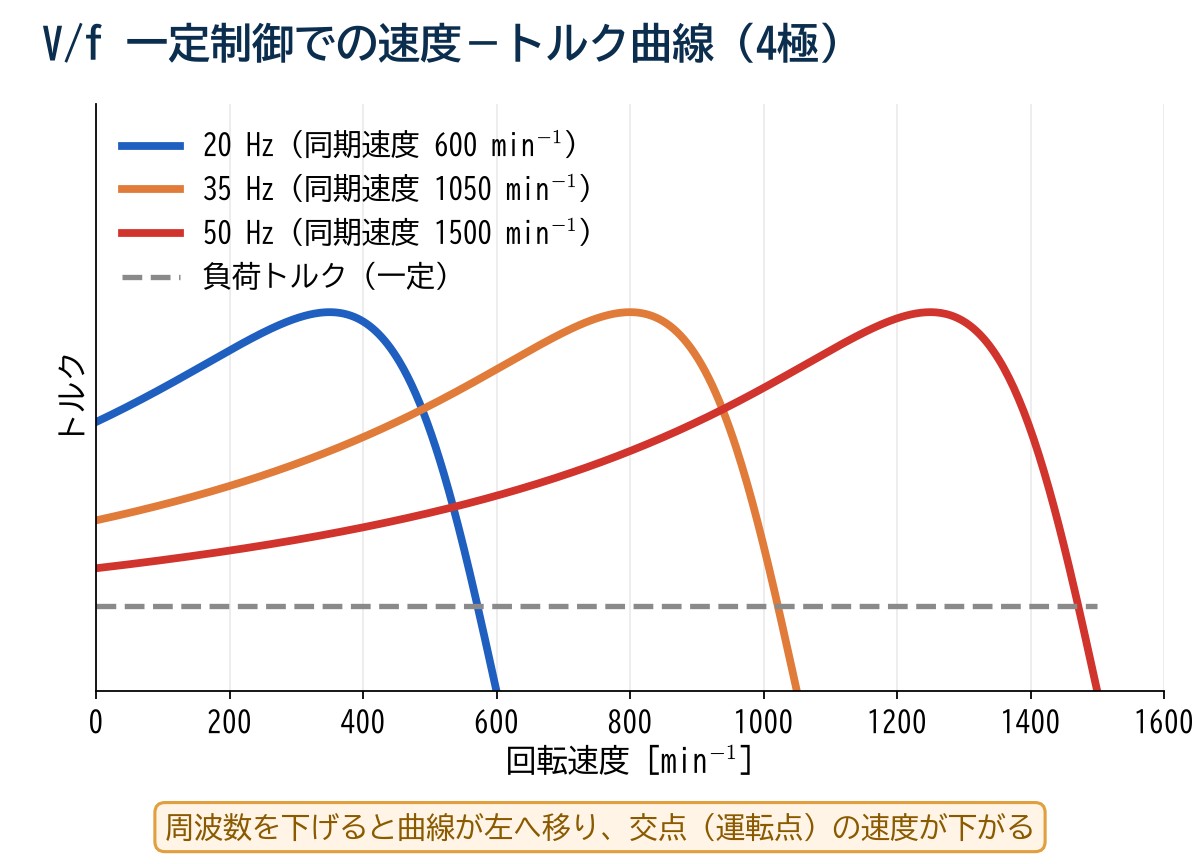
誘導起電力は \(E \propto f\Phi\) なので、電圧 \(V\) と周波数 \(f\) の比を一定に保つと、磁束 \(\Phi\) がほぼ一定になります。すると最大トルクをほぼ同じに保ったまま、速度-トルク曲線が左右に移動し、負荷トルクとの交点(運転点)の速度が変わります。インバータによる周波数制御は、かご形誘導電動機を効率よく可変速運転できるため、広く使われています。
解くときのコツ:正誤問題では「その方法で変えているのは p・f・s のどれか」「かご形と巻線形のどちらに使えるか」を確認しましょう。二次抵抗制御・二次励磁制御は、二次側に端子がある巻線形にしか使えません。
よくある間違い
- かご形に二次抵抗制御を使う:二次抵抗制御は巻線形に使います。
- 周波数だけを下げる:電圧も比例して下げ、V/f を一定にします。
- 極数変換で連続的に速度を変えられるとする:極数は整数なので段階的です。
- 二次抵抗制御は効率がよいとする:二次抵抗で損失が生じ、効率は下がります。
関連する記事
過去問では誘導電動機の制御(令和8年度上期 機械 問3)で確認できます。二次抵抗とトルクの関係は比例推移とは?、インバータはインバータとは?、滑りと出力の関係は誘導電動機の電力の流れとは?で解説しています。
計算例:制御方法ごとの回転速度
定格で、周波数 50 Hz、4 極、滑り 0.04 で運転している誘導電動機を例に、各方法で速度がどう変わるかを計算します。
- 定格運転:同期速度 \(N_s=\dfrac{120\times50}{4}=1\,500\) min⁻¹、回転速度 \(N=(1-0.04)\times1\,500=1\,440\) min⁻¹
- 極数変換で 6 極にする:\(N_s=\dfrac{120\times50}{6}=1\,000\) min⁻¹。滑りが同じなら \(N=960\) min⁻¹
- V/f 一定で 40 Hz にする:\(N_s=1\,200\) min⁻¹。負荷トルクが一定なら、曲線が平行移動するので同期速度との差(60 min⁻¹)はほぼ変わらず、\(N\fallingdotseq1\,140\) min⁻¹
極数変換は 1 500 から 1 000 へと段階的に変わるのに対し、周波数制御は周波数に合わせて細かく変えられます。V/f 一定制御では、同期速度と回転速度の差がほぼ一定という点も、計算問題で使われる考え方です。
二次抵抗制御の計算例
巻線形誘導電動機で、二次巻線の抵抗が 1 相 0.5 Ω、定格トルクでの滑りが 0.04 です。同じトルクのまま滑りを 0.2 にしたいとき、二次側に挿入する抵抗を求めます。
- 比例推移より、同じトルクでは滑りは二次回路の抵抗に比例します。
- 必要な二次回路の抵抗:\(0.5\times\dfrac{0.2}{0.04}=2.5\) Ω
- 挿入する抵抗:\(2.5-0.5=2.0\) Ω(1 相あたり)
- このときの回転速度:\((1-0.2)\times1\,500=1\,200\) min⁻¹
滑りを大きくした分、二次銅損が増えます。二次入力のうち滑り s の割合が二次銅損になるので、s=0.2 では二次入力の 2 割が熱として失われます。二次抵抗制御の効率が悪いといわれるのはこのためです。
V/f 一定制御の注意点
定格 200 V・50 Hz の電動機を 40 Hz で運転するなら、電圧は \(200\times40/50=160\) V にします。ただし、周波数が低くなると一次巻線の抵抗による電圧降下の割合が大きくなり、磁束が不足してトルクが出にくくなります。そのため、低い周波数では電圧を少し高めに補う(トルクブースト)ことがあります。
極数変換と一次電圧制御の補足
- 極数変換のしかた:固定子巻線の接続を切り換えて極数を変える方法と、極数の違う2組の巻線を1台に収める方法があります。どちらも、かご形の回転子はそのまま使えます。
- 一次電圧制御の使いどころ:トルクは電圧の2乗に比例するので、電圧を下げると速度-トルク曲線が下がり、運転点の滑りが大きくなります。滑りが大きい分だけ二次銅損が増えるため、効率は悪くなります。速度を下げると負荷トルクも小さくなるファンなどで、小容量のものに使われます。
考え方:「滑りを大きくして速度を下げる方法」は、どれも二次銅損が増えて効率が下がります。効率よく速度を変えられるのは、同期速度そのものを変える極数変換と周波数制御、それに二次側の電力を回収する二次励磁制御です。
まとめ
- 回転速度は \(N = (1 – s)\,120f/p\)。p・f・s のどれかを変えて制御する。
- かご形は極数変換・周波数制御・一次電圧制御、巻線形は二次抵抗制御・二次励磁制御が使える。
- 周波数制御では V/f を一定にして磁束を保つ。
- 現在はインバータによる周波数制御が主流。

コメント